Systemy osłon maszynowych dla zautomatyzowanych linii produkcyjnych
Systemy osłon maszynowych są niezbędne do kontrolowania dostępu do stref niebezpiecznych w zautomatyzowanych liniach produkcyjnych. W miarę jak fabryki wprowadzają roboty przemysłowe, przenośniki, zautomatyzowany sprzęt montażowy i systemy transportu materiałów, inżynierowie muszą zapewnić ochronę personelu przed niebezpiecznymi ruchami maszyn.
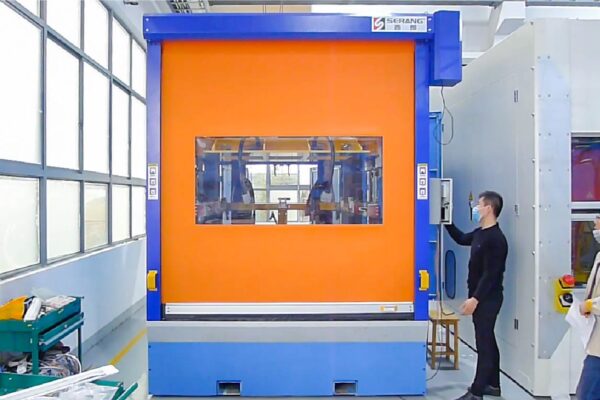
Jednym z ważnych elementów zautomatyzowanego systemu zabezpieczeń są drzwi bezpieczeństwa maszynowego. W połączeniu ze stałymi osłonami, odpowiednimi blokadami bezpieczeństwa i zwalidowanymi układami sterowania związanymi z bezpieczeństwem, drzwi bezpieczeństwa maszyn mogą wspierać kontrolowany dostęp i zautomatyzowany transfer materiałów.
Jednak szybkie drzwi przemysłowe nie są automatycznie osłoną celi robotycznej z certyfikatem bezpieczeństwa. Kompletny system zabezpieczeń musi być zaprojektowany zgodnie z oceną ryzyka maszyny.
Niniejszy przewodnik wyjaśnia, jak działają systemy osłon maszynowych, siedem podstawowych wymagań dla drzwi bezpieczeństwa cel robotycznych, integrację ze sterownikiem bezpieczeństwa PLC, ryglowanie osłon, zastosowania przemysłowe, odpowiednie normy i kryteria doboru inżynierskiego.
Odniesienie: Międzynarodowa Federacja Robotyki .
Czym są systemy osłon maszynowych?
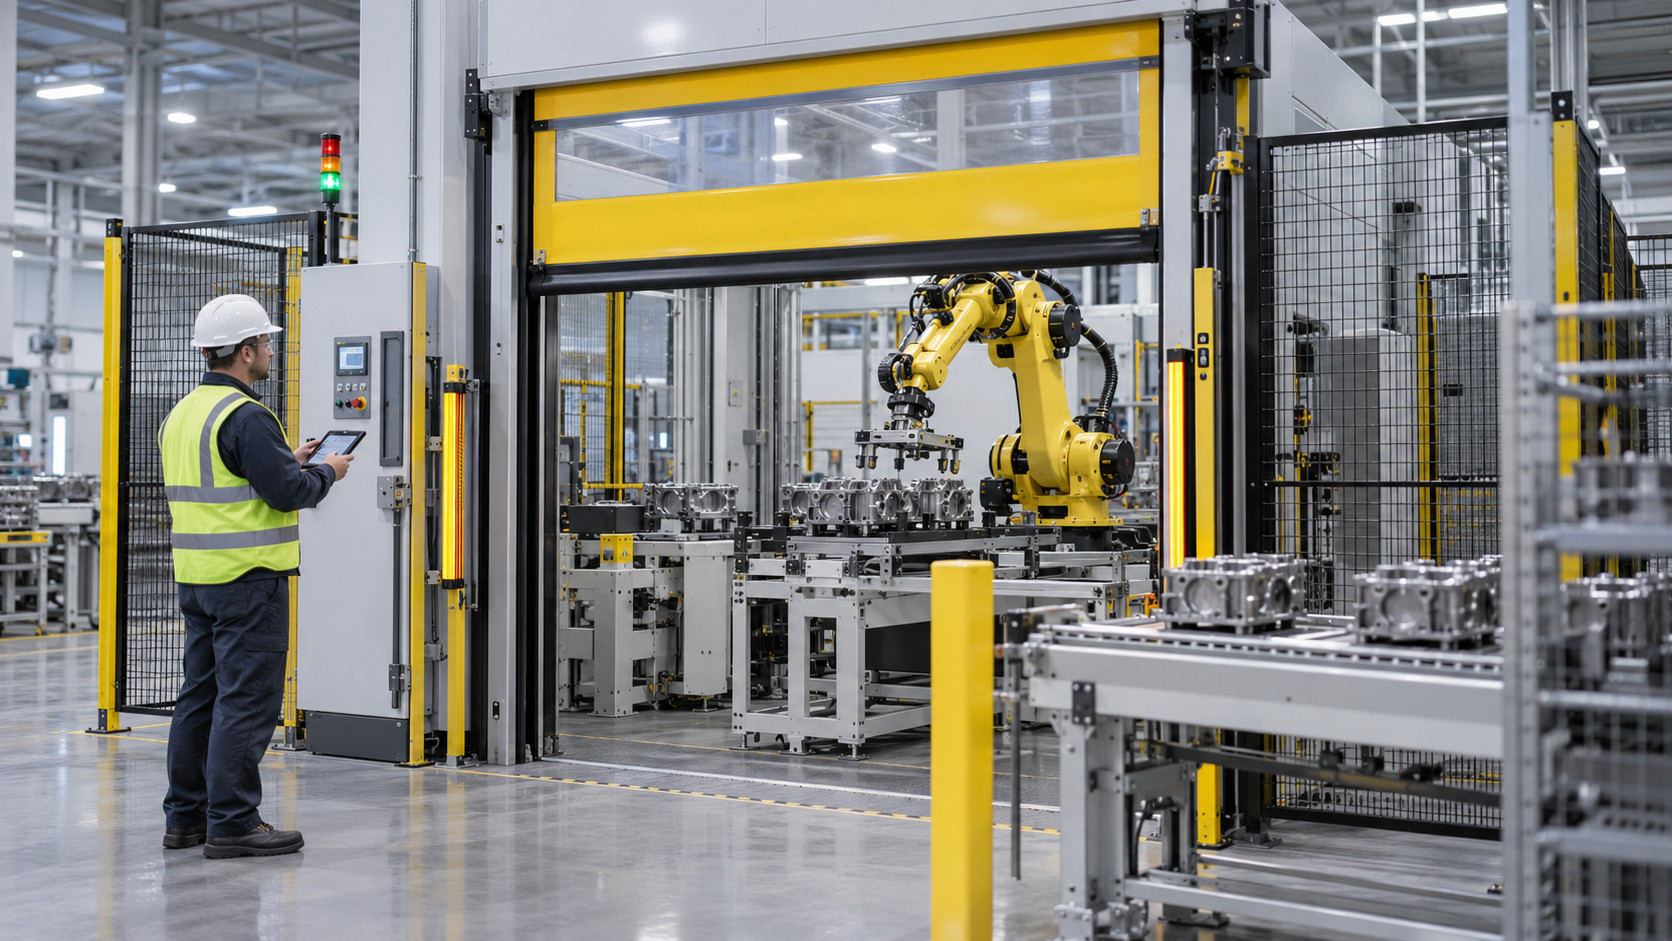
A system osłon maszynowych to połączenie osłon fizycznych, urządzeń ochronnych, kontroli dostępu i środków związanych z bezpieczeństwem stosowanych w celu ograniczenia narażenia na niebezpieczne maszyny.
W zależności od zastosowania zabezpieczenie może obejmować:
- Stałe ogrodzenia bezpieczeństwa
- Drzwi bezpieczeństwa maszyn
- Zablokowane bramy dostępowe
- Kurtyny świetlne bezpieczeństwa
- Skanery bezpieczeństwa laserowego
- Urządzenia ryglujące osłony
- Przekaźniki bezpieczeństwa i sterowniki PLC bezpieczeństwa
- Systemy zatrzymania awaryjnego
- Środki zapobiegania ponownemu uruchomieniu
- Procedury izolacji energii niebezpiecznej
W konwencjonalnych maszynach stałe osłony mogą zapewniać odpowiednią ochronę, gdy personel rzadko potrzebuje dostępu.
Jednak w zautomatyzowanych liniach produkcyjnych przenośniki, roboty przemysłowe, palety i urządzenia do transportu materiałów mogą wielokrotnie przekraczać granicę osłony.
Drzwi bezpieczeństwa maszyn mogą zapewniać kontrolowane otwory, jednocześnie wspierając wymagania zautomatyzowanej produkcji.
Dlaczego osłony automatyzacji mają znaczenie w celach robotycznych
Osłony automatyzacji są szczególnie ważne w zakładach, w których roboty przemysłowe pracują w pobliżu personelu, systemów przenośników i ruchomych urządzeń.
Typowe zagrożenia mogą obejmować:
- Nieoczekiwany ruch robota
- Zgniecenie lub uwięzienie między urządzeniami
- Ruchome przenośniki i urządzenia transferowe
- Operacje spawania
- Maszyny wirujące
- Zautomatyzowany ruch palet
- Nieoczekiwane uruchomienie po zatrzymaniu
System zabezpieczeń musi uwzględniać tryby pracy maszyny, wymagania dotyczące dostępu personelu, charakterystyki zatrzymania i przewidywalne niewłaściwe użycie.
Celem nie jest wyłącznie instalacja fizycznej bariery. Celem jest stworzenie kontrolowanego środowiska produkcyjnego, w którym ruch materiałów i dostęp ludzi są zarządzane zgodnie z wymaganymi funkcjami ochronnymi.
Jaką rolę odgrywają automatyczne drzwi bezpieczeństwa maszynowego?
A drzwi bezpieczeństwa maszynowego zapewnia ruchomą barierę w otworze dostępu lub transferu materiałów w obrębie chronionego obszaru maszyny.
Typowe zastosowania obejmują:
- Komory spawania robotycznego
- Zautomatyzowane stanowiska montażowe
- Otwory transferowe przenośników
- Systemy paletyzacji robotycznej
- Obszary załadunku i rozładunku CNC
- Zautomatyzowane linie pakowania
W zależności od oceny ryzyka drzwi mogą wymagać uniemożliwienia dostępu podczas niebezpiecznego ruchu, współdziałania z blokadami bezpieczeństwa lub pozostawania zablokowanymi do momentu osiągnięcia przez maszynę bezpiecznego stanu.
Normalny sygnał otwarcia lub zamknięcia drzwi używany do automatyzacji nie powinien być automatycznie traktowany jako dowód bezpieczeństwa personelu.
Drzwi bezpieczeństwa maszyny vs ogrodzenie vs kurtyna świetlna
Różne metody zabezpieczeń zapewniają różne formy ochrony.
| Metoda zabezpieczenia | Bariera fizyczna | Transfer materiałów | Typowe zastosowanie |
|---|---|---|---|
| Stałe ogrodzenie bezpieczeństwa | Tak | Wymaga zaprojektowanego otworu | Obwód komory robota |
| Kurtyna świetlna bezpieczeństwa | Nie | Możliwe w zweryfikowanych warunkach kontrolnych | Punkty dostępu o odpowiedniej charakterystyce zatrzymania |
| Brama dostępowa z blokadą | Tak | Zazwyczaj ograniczone | Wejście personelu i konserwacja |
| Drzwi bezpieczeństwa maszyn | Tak | Może obsługiwać zautomatyzowany transfer | Komory robotów, przenośniki, zautomatyzowane urządzenia |
Prawidłowy układ osłon zależy od zagrożenia, wymaganego dostępu, czasu zatrzymania, środowiska pracy i obowiązujących norm bezpieczeństwa.
7 podstawowych wymagań dla drzwi bezpieczeństwa celi robotycznej
Przy określaniu specyfikacji drzwi bezpieczeństwa komór robotów, inżynierowie powinni ocenić kompletną funkcję ochronną, a nie wybierać drzwi wyłącznie na podstawie prędkości działania.
1. Ocena ryzyka i identyfikacja zagrożeń
Integrator maszyny musi zidentyfikować przewidywalne zagrożenia związane z ruchem robota, oprzyrządowaniem, transportem materiałów, dostępem konserwacyjnym i nieoczekiwanym uruchomieniem.
Ważne pytania obejmują:
- Czy osoba może wejść do strefy niebezpiecznej?
- Czy osoba może pozostać wewnątrz komory niezauważona?
- Jakie niebezpieczne ruchy występują za drzwiami?
- Czy urządzenie może się zatrzymać, zanim osoba dotrze do zagrożenia?
- Czy aplikacja wymaga blokady ochronnej?
Wymagane funkcje bezpieczeństwa powinny być wyprowadzone z udokumentowanej oceny ryzyka.
2. Czas zatrzymania maszyny i bezpieczny dostęp
Maszyna może kontynuować ruch po otrzymaniu polecenia zatrzymania.
Na przykład ramiona robotów, urządzenia obrotowe i ruchome oprzyrządowanie mogą wymagać mierzalnego okresu, aby osiągnąć stan bezpieczny.
Dostęp przez drzwi musi być skoordynowany z rzeczywistą charakterystyką zatrzymywania maszyn.
Jeżeli niebezpieczny ruch może pozostać dostępny przed zatrzymaniem, może być wymagana odpowiednia blokada osłony lub alternatywne rozwiązanie ochronne.
Czas zatrzymania musi być zmierzony i zweryfikowany w odpowiednich warunkach eksploatacyjnych.
3. Blokady bezpieczeństwa i ryglowanie osłon
Blokada bezpieczeństwa jest zaprojektowana w celu powiązania stanu osłony ochronnej z funkcjami maszyny związanymi z bezpieczeństwem.
W zależności od konstrukcji, otwarcie osłony z blokadą może zainicjować zatrzymanie ochronne lub uniemożliwić rozpoczęcie niebezpiecznego ruchu.
Blokada osłony jest odrębnym zagadnieniem. Może być potrzebna, gdy dostęp musi pozostać uniemożliwiony do momentu zatrzymania niebezpiecznego ruchu lub osiągnięcia innego stanu bezpiecznego.
Inżynierowie powinni uwzględnić:
- Przydatność urządzenia blokującego
- Wymagania dotyczące blokady osłony
- Monitorowanie położenia osłony
- Ochrona przed przewidywalnym obejściem
- Wykrywanie usterek
- Zwolnienie awaryjne i środki ucieczki, jeżeli są wymagane
W celu uzyskania wskazówek technicznych należy zapoznać się z ISO 14119 — Urządzenia blokujące związane z osłonami .
4. Integracja ze sterownikiem bezpieczeństwa PLC i systemem sterowania
Standardowy PLC i PLC bezpieczeństwa niekoniecznie pełnią te same funkcje.
Konwencjonalny PLC może zarządzać normalnymi poleceniami produkcyjnymi, takimi jak żądanie otwarcia drzwi w celu transferu przenośnikiem.
Funkcje związane z bezpieczeństwem muszą być natomiast realizowane przy użyciu odpowiedniej architektury sterowania o wymaganej niezawodności i wydajności diagnostycznej.
W zależności od aplikacji może to obejmować PLC bezpieczeństwa, przekaźnik bezpieczeństwa, blokadę o odpowiednim poziomie bezpieczeństwa lub inne zwalidowane komponenty.
ISO 13849-1:2023 zawiera wymagania i wskazówki dotyczące projektowania części systemów sterowania związanych z bezpieczeństwem.
Odniesienie: ISO 13849-1:2023 .
5. Wymiary drzwi, konstrukcja i częstotliwość pracy
Dobór drzwi musi uwzględniać fizyczny otwór transferowy i wymagania produkcyjne.
Ważne informacje obejmują:
- Szerokość i wysokość światła przejścia
- Największe wymiary produktu lub palety
- Układ transferu przenośnika lub robota
- Wymagana częstotliwość otwierania
- Dostępna przestrzeń instalacyjna
- Warunki środowiskowe
- Wymagana konstrukcja bariery
- Wymagania dotyczące widoczności i inspekcji
Drzwi szybkobieżne mogą pomóc w utrzymaniu przepływu produkcji, ale sama prędkość otwierania nie stanowi funkcji ochronnej.
6. Detekcja obecności i zapobieganie ponownemu uruchomieniu
System zabezpieczeń komórki robotycznej powinien uwzględniać, czy personel może pozostać wewnątrz strefy niebezpiecznej po zamknięciu drzwi.
W zależności od oceny ryzyka może być konieczne wykrywanie obecności, ochrona przed uwięzieniem osoby, pozycjonowanie resetowania i zapobieganie nieoczekiwanemu ponownemu uruchomieniu.
Na przykład osoba może być zasłonięta przez dużą paletę lub przyrząd wewnątrz komórki.
Konwencjonalny czujnik fotoelektryczny przeznaczony do wykrywania produktów przechodzących przez otwór drzwiowy nie powinien być automatycznie uznawany za odpowiedni do ochrony personelu.
7. Walidacja bezpieczeństwa i konserwacja
Przed rozpoczęciem normalnej produkcji przez komórkę robotyczną jej funkcje zabezpieczające muszą zostać przetestowane i udokumentowane.
Walidacja może obejmować:
- Działanie blokady bezpieczeństwa
- Zachowanie blokady osłony
- Charakterystyka zatrzymywania maszyny
- Reakcja na utratę zasilania
- Funkcje zatrzymania awaryjnego
- Wykrywanie i reakcja na usterki
- Działanie resetowania ręcznego
- Zapobieganie nieoczekiwanemu ponownemu uruchomieniu
- Wymagane przeglądy konserwacyjne
Proces odbioru powinien skutkować udokumentowanymi wynikami, a nie opierać się na niezweryfikowanych twierdzeniach dotyczących bezpieczeństwa.
Jak działa blokada bezpieczeństwa w połączeniu z drzwiami osłonowymi maszyny?
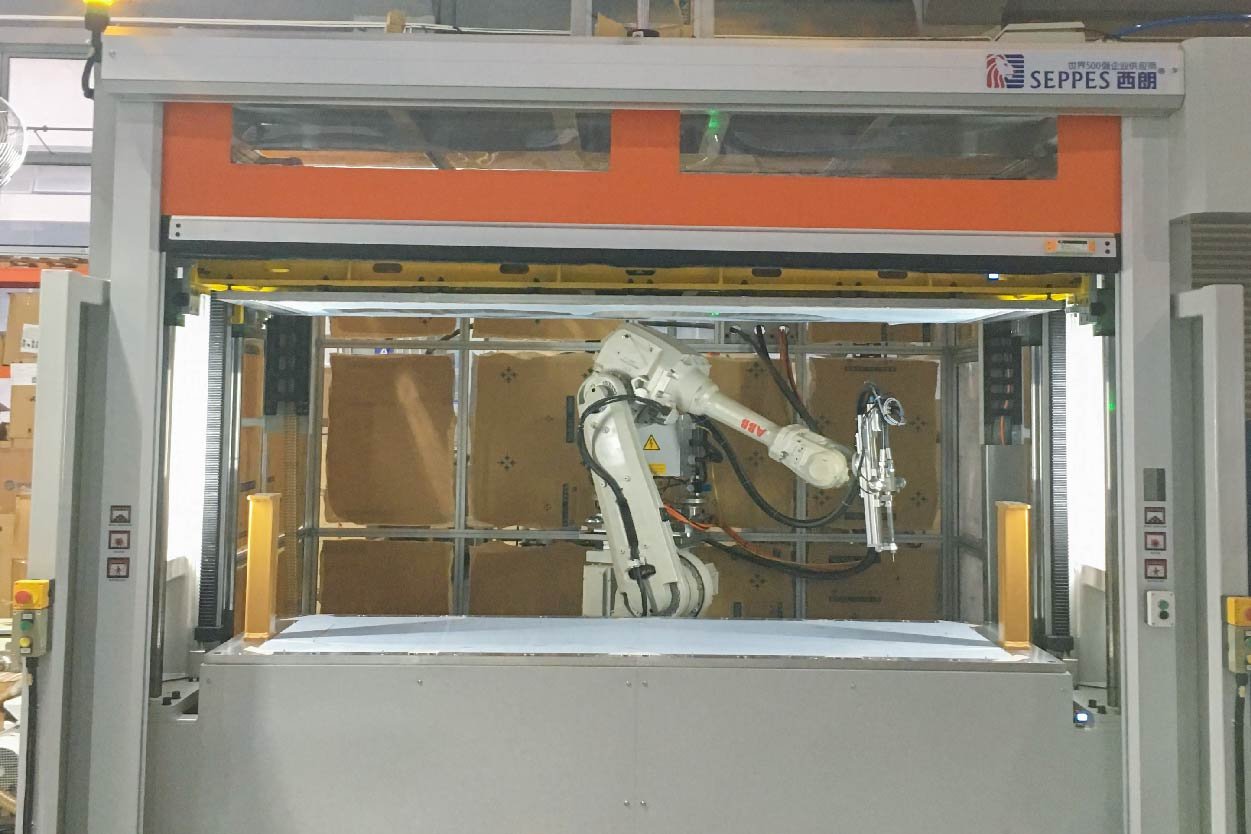
Blokada bezpieczeństwa pomaga koordynować dostęp przez drzwi ochronne z operacjami maszyn przemysłowych związanymi z bezpieczeństwem.
Rzeczywista logika sterowania zależy od oceny ryzyka maszyny, charakterystyki zatrzymywania urządzeń oraz wymaganych funkcji ochronnych.
Sekwencja sterowania drzwiami bezpieczeństwa celi robotycznej
Poniższy przykład ilustruje, w jaki sposób drzwi bezpieczeństwa komórki robotycznej mogą być koordynowane z procesem produkcyjnym.
- System produkcyjny otrzymuje żądanie transferu materiału lub dostępu.
- System sterowania związany z bezpieczeństwem wymusza wymagane zatrzymanie lub bezpieczny stan operacyjny.
- W razie potrzeby blokada osłony uniemożliwia dostęp do momentu ustania niebezpiecznego ruchu.
- Drzwi otwierają się, gdy zwalidowane warunki sterowania na to pozwalają.
- Transfer materiału odbywa się w ramach wymaganego układu ochronnego.
- Drzwi zamykają się, a odpowiedni stan zamknięcia lub zablokowania zostaje zweryfikowany.
- Wymagane wykrywanie obecności, ręczny reset i blokady ponownego uruchomienia są oceniane.
- Tylko autoryzowane polecenie ponownego uruchomienia pozwala maszynie powrócić do pracy.
Osłony maszynowe dla komórek robotycznych
Roboty przemysłowe mogą operować w dużych przestrzeniach roboczych z wysokimi prędkościami.
Zabezpieczenia maszyn powinny uwzględniać przewidywalne ruchy robotów, narzędzia, przedmioty obrabiane, uchwyty, systemy transferu materiałów i dostęp personelu.
ISO 10218-1:2025 i ISO 10218-2:2025 określają wymagania bezpieczeństwa dla robotów przemysłowych i zastosowań robotów przemysłowych, w tym komórek robotycznych.
Część druga jest szczególnie istotna dla producentów maszyn i integratorów projektujących kompletne aplikacje robotyczne.
Odniesienie: ISO 10218-2:2025 — Zastosowania robotów przemysłowych i komórki robotyczne .
Gdzie stosuje się drzwi bezpieczeństwa maszyn?
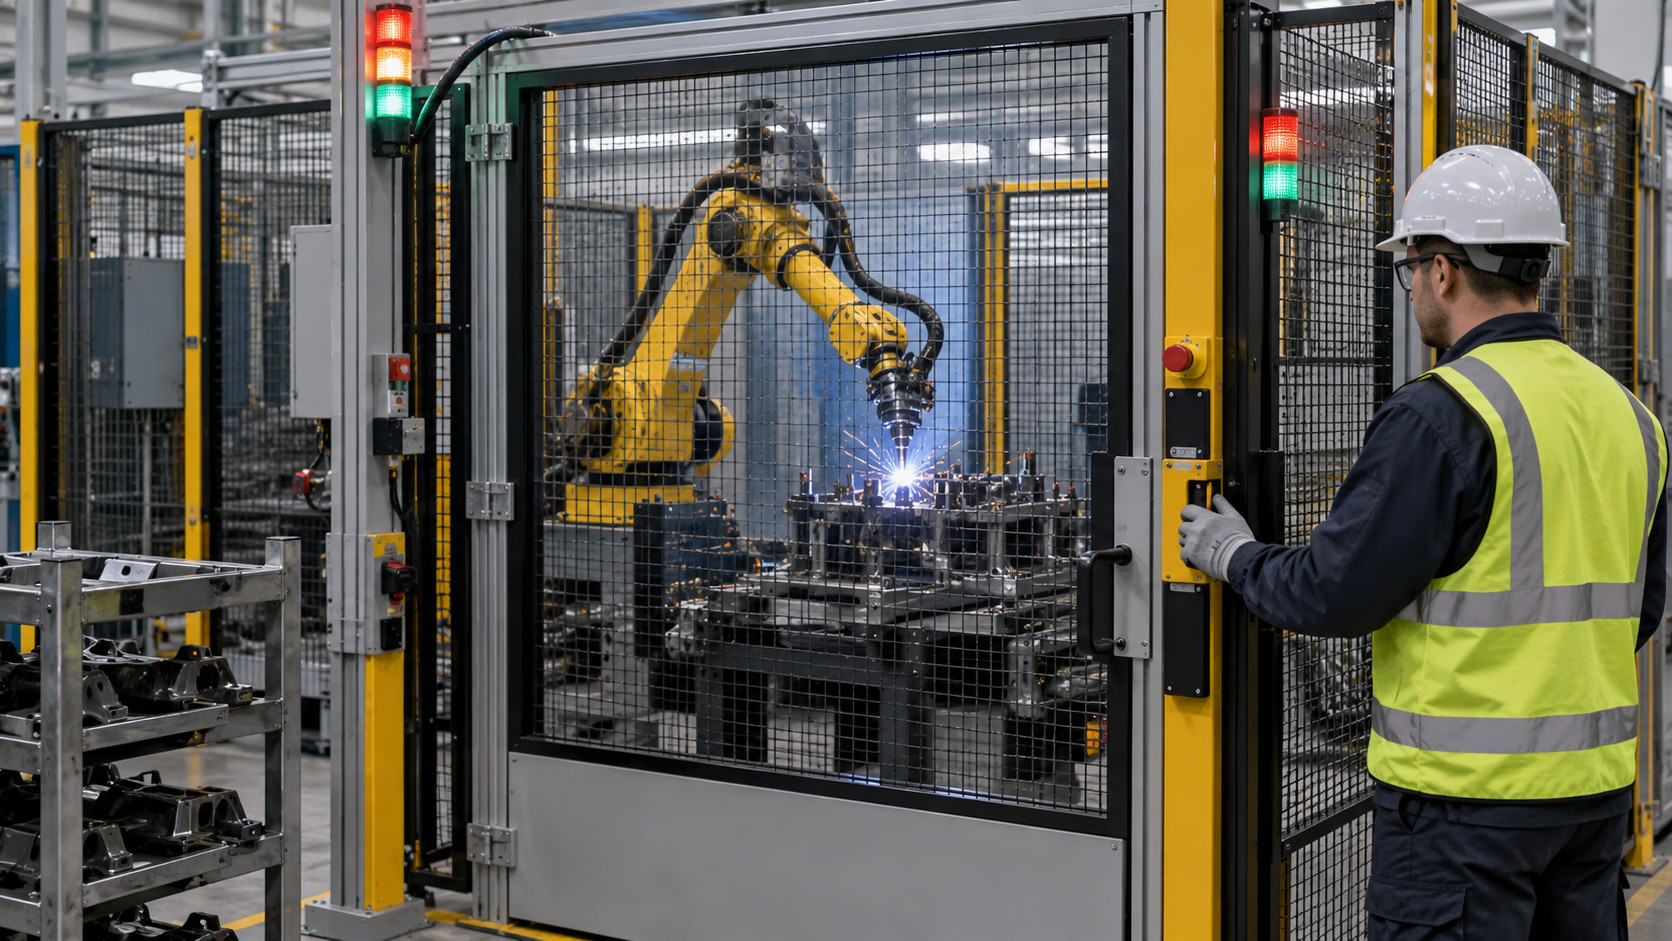
1. Komórki spawania robotycznego
Komórki spawania robotycznego mogą wymagać kontrolowanego transferu materiałów przy jednoczesnym zapobieganiu narażeniu personelu na niebezpieczne ruchy robotów i ryzyka związane ze spawaniem.
Odpowiednie drzwi bezpieczeństwa maszyny mogą stanowić część fizycznej granicy zabezpieczenia.
Jednak odpryski spawalnicze, promieniowanie, opary i inne zagrożenia procesowe mogą wymagać dodatkowych środków ochronnych.
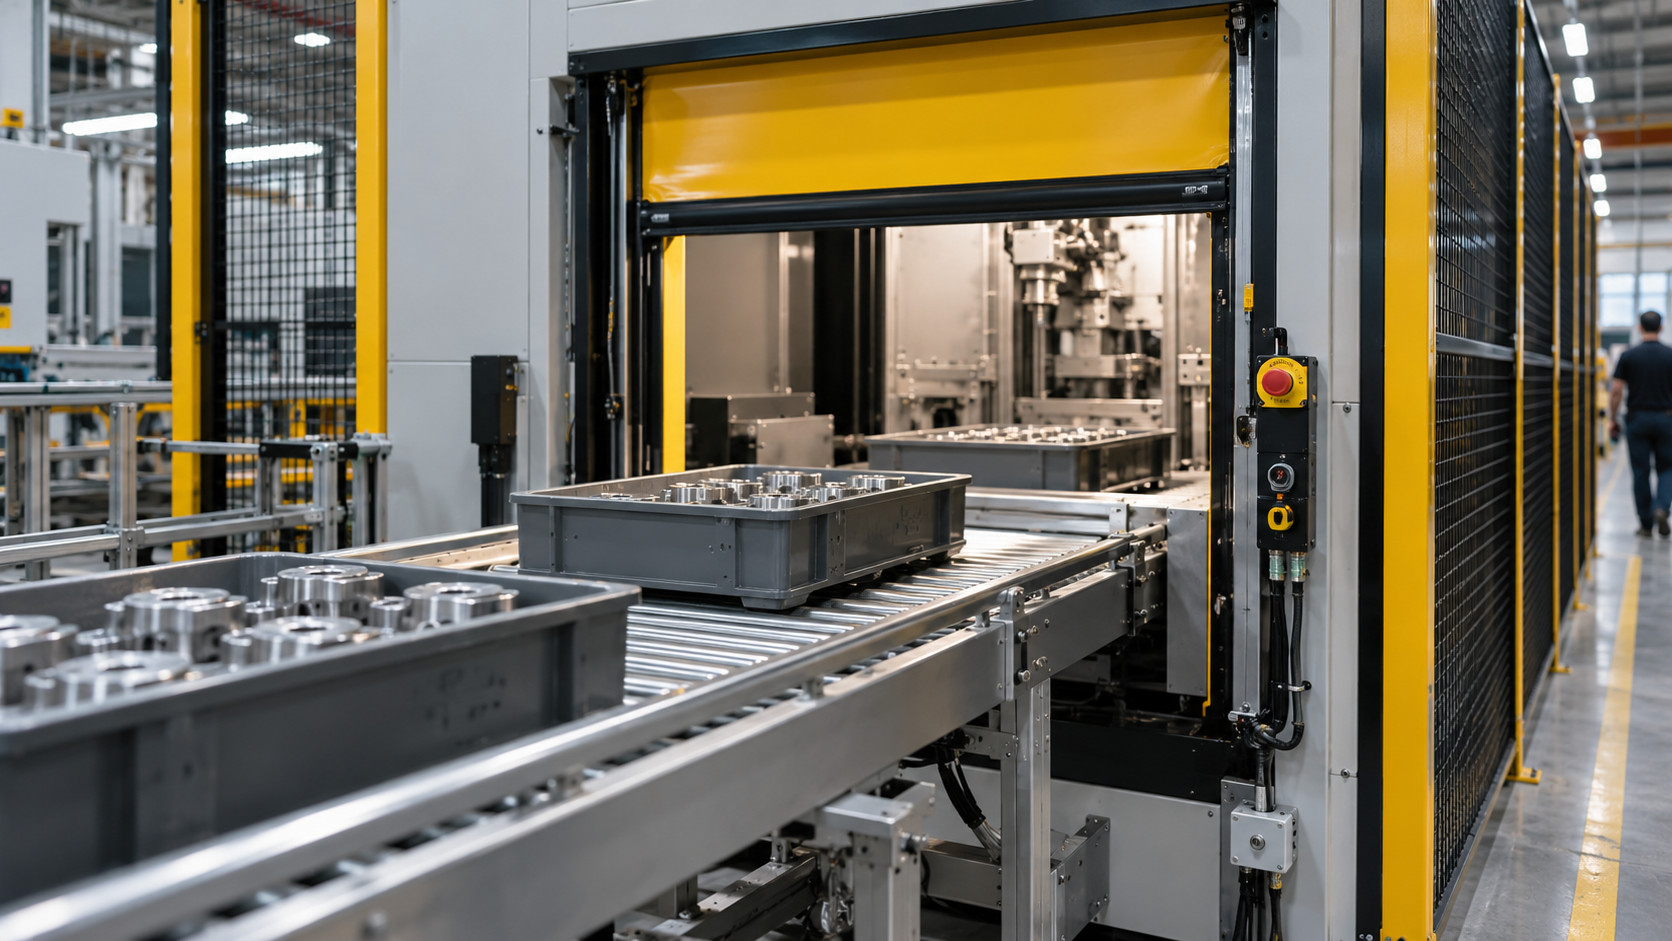
2. Linie produkcyjne z przenośnikami
Przenośniki często przechodzą przez stanowiska robotyczne lub zamknięte obszary produkcyjne.
Drzwi bezpieczeństwa maszyny mogą pomóc w kontroli otworu transferowego między etapami produkcji.
Sekwencja operacyjna drzwi musi być skoordynowana z przenośnikiem, sterownikiem maszyny i wymaganymi funkcjami bezpieczeństwa.
3. Zautomatyzowane komórki montażowe
Zautomatyzowane linie montażowe mogą łączyć roboty, uchwyty, przenośniki, prasy i systemy inspekcyjne.
Odpowiednie zabezpieczenie pomaga oddzielić niebezpieczne obszary maszyn od otaczających operacji.
4. Obszary CNC i automatycznej obróbki skrawaniem
Drzwi ochronne maszyn mogą być stosowane wokół centrów obróbczych, systemów załadunku robotycznego i urządzeń zawierających ruchome narzędzia.
Konstrukcja drzwi musi również uwzględniać wszelkie zagrożenia związane z hermetyzacją specyficzne dla procesu.
5. Linie pakowania i paletyzacji
Zautomatyzowane systemy pakowania i paletyzacji mogą wymagać częstego transferu kartonów, wyrobów gotowych i palet.
Szybko poruszająca się bariera może wspierać przepływ materiałów, jeśli jest zintegrowana z odpowiednią strategią zabezpieczenia.
Normy dotyczące osłon maszynowych i aktualizacje regulacyjne na 2026 rok
ISO 10218-2:2025 — Integracja celi robotycznej
Opublikowana w 2025 r. norma ISO 10218-2:2025 dotyczy bezpieczeństwa zastosowań robotów przemysłowych i komórek robotycznych.
W przypadku zakupu urządzeń praktyczna implikacja jest taka, że specyfikacje drzwi bezpieczeństwa powinny być powiązane z kompleksową oceną ryzyka komórki robotycznej.
Dostawca drzwi, producent maszyny i integrator systemu muszą jasno określić swoje odpowiednie obowiązki techniczne.
ANSI/A3 R15.06-2025 — Stany Zjednoczone
Amerykańska norma bezpieczeństwa robotów z 2025 r. uwzględnia zaktualizowane wymagania bezpieczeństwa dla robotów przemysłowych i komórek robotycznych.
W przypadku projektów produkcyjnych w USA nabywcy powinni omówić z integratorem komórki robotycznej obowiązującą normę, ocenę ryzyka maszyny, funkcje bezpieczeństwa i obowiązki w zakresie walidacji.
Odniesienie: ANSI/A3 R15.06-2025 .
Rozporządzenie maszynowe Unii Europejskiej
Rozporządzenie (UE) 2023/1230 w sprawie maszyn zasadniczo ma zastosowanie od 20 stycznia 2027 r.
W przypadku projektów maszynowych projektowanych w 2026 r. producenci i integratorzy dostarczający urządzenia na rynek europejski powinni przeanalizować okres przejściowy i obowiązujące wymagania dotyczące zgodności.
Same drzwi bezpieczeństwa nie zapewniają zgodności regulacyjnej dla kompletnej komórki robotycznej.
Oficjalne odniesienie: Rozporządzenie (UE) 2023/1230 .
Dlaczego fizyczne osłony maszynowe nadal mają znaczenie
Nawet w miarę postępu czujników, widzenia maszynowego i automatyki przemysłowej, fizyczne zabezpieczenia pozostają ważne dla wielu niebezpiecznych zastosowań przemysłowych.
W ogłoszeniu o egzekwowaniu z 26 lutego 2026 r. OSHA opisała śmiertelny wypadek z udziałem maszyn związany z nieodpowiednimi zabezpieczeniami maszyn i kontrolą energii niebezpiecznej u producenta wyrobów betonowych.
Incydent nie dowodzi, że konkretne drzwi bezpieczeństwa zapobiegłyby obrażeniom. Potwierdza jednak znaczenie oceny ryzyka, ograniczonego dostępu, zabezpieczeń i izolacji energii niebezpiecznej.
Odniesienie: OSHA — Ogłoszenie o egzekwowaniu z 26 lutego 2026 r. .
Specyfikacja osłon maszynowych i lista kontrolna odbioru
Przy zamawianiu drzwi bezpieczeństwa komórki robotycznej inżynierowie powinni dostarczyć następujące informacje techniczne.
| Wymaganie | Informacje do podania |
|---|---|
| Wymiarów otworu | Szerokość prześwitu × wysokość w mm |
| Zastosowanie maszyny | Spawanie, montaż, pakowanie, CNC lub inne procesy z użyciem robotów |
| Transport materiałów | Wymiary produktu, palety, przenośnika lub urządzeń transportowych |
| Częstotliwość pracy | Oczekiwana liczba cykli drzwi na godzinę |
| Czas zatrzymania w sytuacji zagrożenia | Zmierzone i zweryfikowane charakterystyki zatrzymania maszyny |
| Funkcje bezpieczeństwa | Blokowanie, ryglowanie osłony, resetowanie i zapobieganie ponownemu uruchomieniu |
| Sterownik bezpieczeństwa | Wymagany docelowy poziom PLr lub SIL oraz proponowana architektura sterowania |
| Wymagania dotyczące informacji zwrotnej | Sygnały zamknięcia drzwi, zaryglowania i diagnostyki, jeśli dotyczy |
| Środowisko | Pył, odpryski spawalnicze, temperatura i inne czynniki narażenia |
| Przestrzeń instalacyjna | Dostępna wysokość, przestrzeń boczna i prześwit konstrukcyjny |
| Testy odbiorowe | Uruchomienie, testy usterek i dokumentacja walidacyjna |
| Dokumenty projektu | Rysunki rozmieszczenia, schematy połączeń, zdjęcia i ocena ryzyka |
Typowe błędy projektowe w osłonach cel robotycznych
Stosowanie standardowych drzwi szybkich jako osłony z certyfikatem bezpieczeństwa
Szybkość otwierania i zamykania nie zapewnia automatycznie ochronnego poziomu bezpieczeństwa.
Mylenie zwykłych sygnałów PLC z funkcjami bezpieczeństwa
Zwykłe wejście statusowe PLC niekoniecznie zapewnia niezawodność wymaganą do ochrony personelu.
Ignorowanie czasu zatrzymania maszyny
Ruch niebezpieczny może być kontynuowany po wydaniu polecenia zatrzymania. Warunki dostępu muszą odzwierciedlać rzeczywiste charakterystyki zatrzymania.
Brak zapobiegania nieoczekiwanemu ponownemu uruchomieniu
Komórka robotyczna nie powinna nieoczekiwanie się uruchomić, gdy ktoś może przebywać w strefie niebezpiecznej.
Ignorowanie wymagań dotyczących ryglowania osłon
W przypadku utrzymującego się ruchu niebezpiecznego może być konieczne zastosowanie odpowiedniego układu ryglowania osłony.
Pomijanie walidacji
Prawidłowy montaż powinien być potwierdzony wymaganymi testami funkcjonalnymi i dokumentacją bezpieczeństwa.
Zakładanie, że certyfikat obejmuje całą celę robotyczną
Certyfikat komponentu nie potwierdza automatycznie zgodności kompletnej instalacji maszynowej.
Najczęściej zadawane pytania dotyczące systemów osłon maszynowych
Czym jest system osłon maszynowych?
System osłon maszynowych łączy fizyczne bariery, urządzenia ochronne, kontrolę dostępu i środki związane z bezpieczeństwem w celu ograniczenia narażenia na niebezpieczne maszyny.
Czym są drzwi bezpieczeństwa celi robotycznej?
Drzwi bezpieczeństwa komórki robotycznej to ruchoma bariera w kontrolowanym otworze dostępu lub transferu materiałów w zabezpieczonej aplikacji robotycznej.
Czy drzwi bezpieczeństwa maszynowego mogą współpracować z komórką robotyczną?
Tak. Odpowiednie drzwi bezpieczeństwa maszynowego mogą być zintegrowane z aplikacjami spawania, montażu, paletyzacji i transportu materiałów z użyciem robotów w ramach odpowiedniego projektu zabezpieczeń.
Czy drzwi bezpieczeństwa maszyny można podłączyć do PLC?
Tak, kompatybilne drzwi mogą wymieniać sygnały operacyjne z PLC. Funkcje związane z bezpieczeństwem muszą być zrealizowane i zweryfikowane przy użyciu odpowiedniej architektury sterowania bezpieczeństwem.
Czy drzwi bezpieczeństwa maszynowego są odpowiednie dla systemów przenośnikowych?
Mogą być odpowiednie do otworów transferowych przenośników, gdy drzwi i przenośnik są zintegrowane z wymaganą strategią zabezpieczeń i sterowania.
Czy drzwi bezpieczeństwa maszyny automatycznie zapewniają zgodność celi robotycznej?
Nie. Zgodność zależy od kompletnego projektu maszyny, oceny ryzyka, funkcji bezpieczeństwa, dokumentacji i walidacji.
Czy sygnał zamknięcia drzwi ze standardowego PLC zapewnia ochronę personelu?
Nie. Zwykły operacyjny sygnał położenia drzwi nie powinien być automatycznie traktowany jako informacja zwrotna o poziomie bezpieczeństwa.
Kiedy konieczne jest ryglowanie osłon?
Ryglowanie osłony może być konieczne, gdy personel może dotrzeć do ruchu niebezpiecznego przed jego zatrzymaniem lub gdy ocena ryzyka wskazuje inny powód uniemożliwienia dostępu.
Jaki poziom wydajności bezpieczeństwa jest wymagany dla drzwi celi robotycznej?
Nie istnieje uniwersalny poziom zapewnienia bezpieczeństwa dla każdej aplikacji. Wymagany PLr lub inny cel musi być określony na podstawie oceny ryzyka maszyny i konkretnych funkcji ochronnych.
Drzwi ochronne maszyn SEPPES i powiązane rozwiązania
SEPPES dostarcza konfigurowalne przemysłowe drzwi ochronne maszyn do zastosowań automatyzacyjnych, urządzeń przemysłowych i produkcji fabrycznej.
Konfiguracje drzwi można ocenić na podstawie wymiarów prześwitu, częstotliwości pracy, wymagań dotyczących transportu materiałów, przestrzeni instalacyjnej i interfejsów automatyzacji.
Producent maszyny lub integrator pozostaje odpowiedzialny za określenie i walidację kompletnej architektury zabezpieczeń komórki robotycznej.
Zapoznaj się z następującymi zasobami:
- Drzwi ochronne maszyn SEPPES
- Przewodnik integracji szybkich drzwi przenośnikowych z PLC
- Przemysłowe rozwiązania szybkich drzwi
Potrzebujesz drzwi bezpieczeństwa maszynowego do swojej zautomatyzowanej linii produkcyjnej?
Każda komórka robotyczna i zautomatyzowana linia produkcyjna mają różne wymiary, wymagania dotyczące cykli, ruchy niebezpieczne i interfejsy sterowania.
SEPPES może pomóc w ocenie wymagań mechanicznych drzwi i dostępnych konfiguracji urządzeń dla zautomatyzowanych zastosowań produkcyjnych.
Aby zamówić rekomendację produktu lub wycenę, podaj szerokość i wysokość otworu, typ robota lub maszyny, oczekiwaną częstotliwość pracy, wymagania dotyczące sterowania i rysunki instalacyjne.
Skontaktuj się z SEPPES w sprawie swojego projektuOdniesienia techniczne
- ISO 10218-2:2025 — Zastosowania robotów przemysłowych i komórki robotyczne
- ISO 14119 — Urządzenia blokujące związane z osłonami
- ISO 13849-1:2023 — Części systemów sterowania związane z bezpieczeństwem
- ANSI/A3 R15.06-2025
- Rozporządzenie (UE) 2023/1230 — Rozporządzenie maszynowe
- OSHA — Ogłoszenie o egzekwowaniu przepisów dotyczących osłon maszynowych z 26 lutego 2026 r.
- Międzynarodowa Federacja Robotyki
Zastrzeżenie techniczne: Niniejszy artykuł zawiera ogólne wytyczne inżynierskie. Wymagania dotyczące osłon maszynowych zależą od konkretnego zastosowania, obowiązujących norm, oceny ryzyka i zweryfikowanych funkcji bezpieczeństwa. Urządzenia nie powinny być przedstawiane jako certyfikowane pod względem bezpieczeństwa dla konkretnej komórki robotycznej bez odpowiednich dowodów.