自動生産ライン向け機械ガードシステム
機械ガードシステムは 自動生産ラインにおける危険区域へのアクセスを制御するために不可欠である。工場が産業用ロボット、コンベア、自動組立設備、マテリアルハンドリングシステムを導入するにつれ、エンジニアは人員を危険な機械動作から保護することを確保しなければならない。.
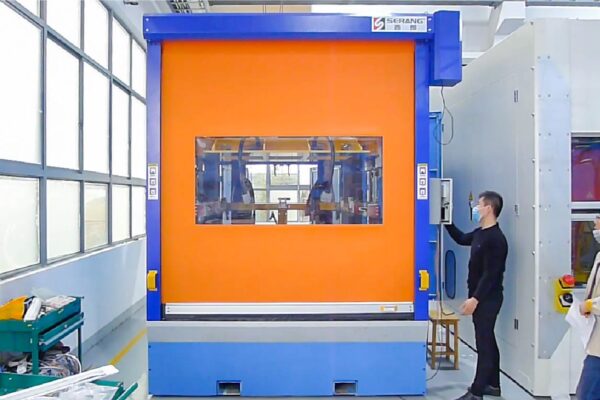
自動安全防護システムの重要な構成要素の一つが マシンセーフティドア. である。固定ガード、適切なインターロック、および検証済みの安全関連制御と組み合わせることで、機械安全ドアは制御されたアクセスと自動マテリアル搬送を支援することができる。.
しかし、高速産業用ドアは自動的に安全認証されたロボットセルガードとなるわけではない。完全な安全防護システムは、機械のリスクアセスメントに従って設計されなければならない。.
本ガイドでは、機械ガードシステムの仕組み、ロボットセル安全ドアに求められる7つの必須要件、安全PLC統合、ガードロック、産業用途、関連規格、およびエンジニアリング選定基準について説明する。.
参考文献: 国際ロボット連盟 .
マシンガードシステムとは何か?
A マシンガードシステム とは、危険な機械への曝露を低減するために使用される物理的ガード、保護装置、アクセス制御、および安全関連対策の組み合わせである。.
用途に応じて、安全防護には以下が含まれる場合がある:
- 固定安全フェンス
- 機械安全ドア
- インターロック付きアクセスゲート
- 安全ライトカーテン
- レーザー安全スキャナ
- ガードロック装置
- 安全リレーおよび安全PLC
- 緊急停止システム
- 再起動防止措置
- 危険エネルギー遮断手順
従来の機械では、人員がめったにアクセスする必要がない場合、固定ガードが適切な保護を提供できることがある。.
しかし、自動化生産ラインでは、コンベヤ、産業用ロボット、パレット、およびマテリアルハンドリング機器がガード境界を繰り返し通過する必要がある場合がある。.
機械安全ドアは、自動化生産要件を支援しながら、制御された開口部を提供することができる。.
ロボットセルにおいて自動化ガードが重要な理由
自動化ガードは、産業用ロボットが人員、コンベヤシステム、および移動機器の近くで動作する施設において特に重要である。.
典型的な危険には以下が含まれる場合がある:
- ロボットの予期しない動作
- 機器間での圧壊または挟まれ
- 移動するコンベヤおよび搬送装置
- 溶接作業
- 回転機械
- 自動パレット移動
- 停止後の予期しない起動
安全防護システムは、機械の運転モード、人員のアクセス要件、停止特性、および予見可能な誤使用を考慮しなければならない。.
目的は単に物理的障壁を設置することではない。必要な保護機能に従って材料の移動と人のアクセスが管理される、制御された生産環境を構築することである。.
マシンセーフティドアの役割とは?
A マシンセーフティドア ガードされた機械エリア内のアクセス開口部または材料搬送開口部に可動式障壁を提供する。.
一般的な用途は以下の通り:
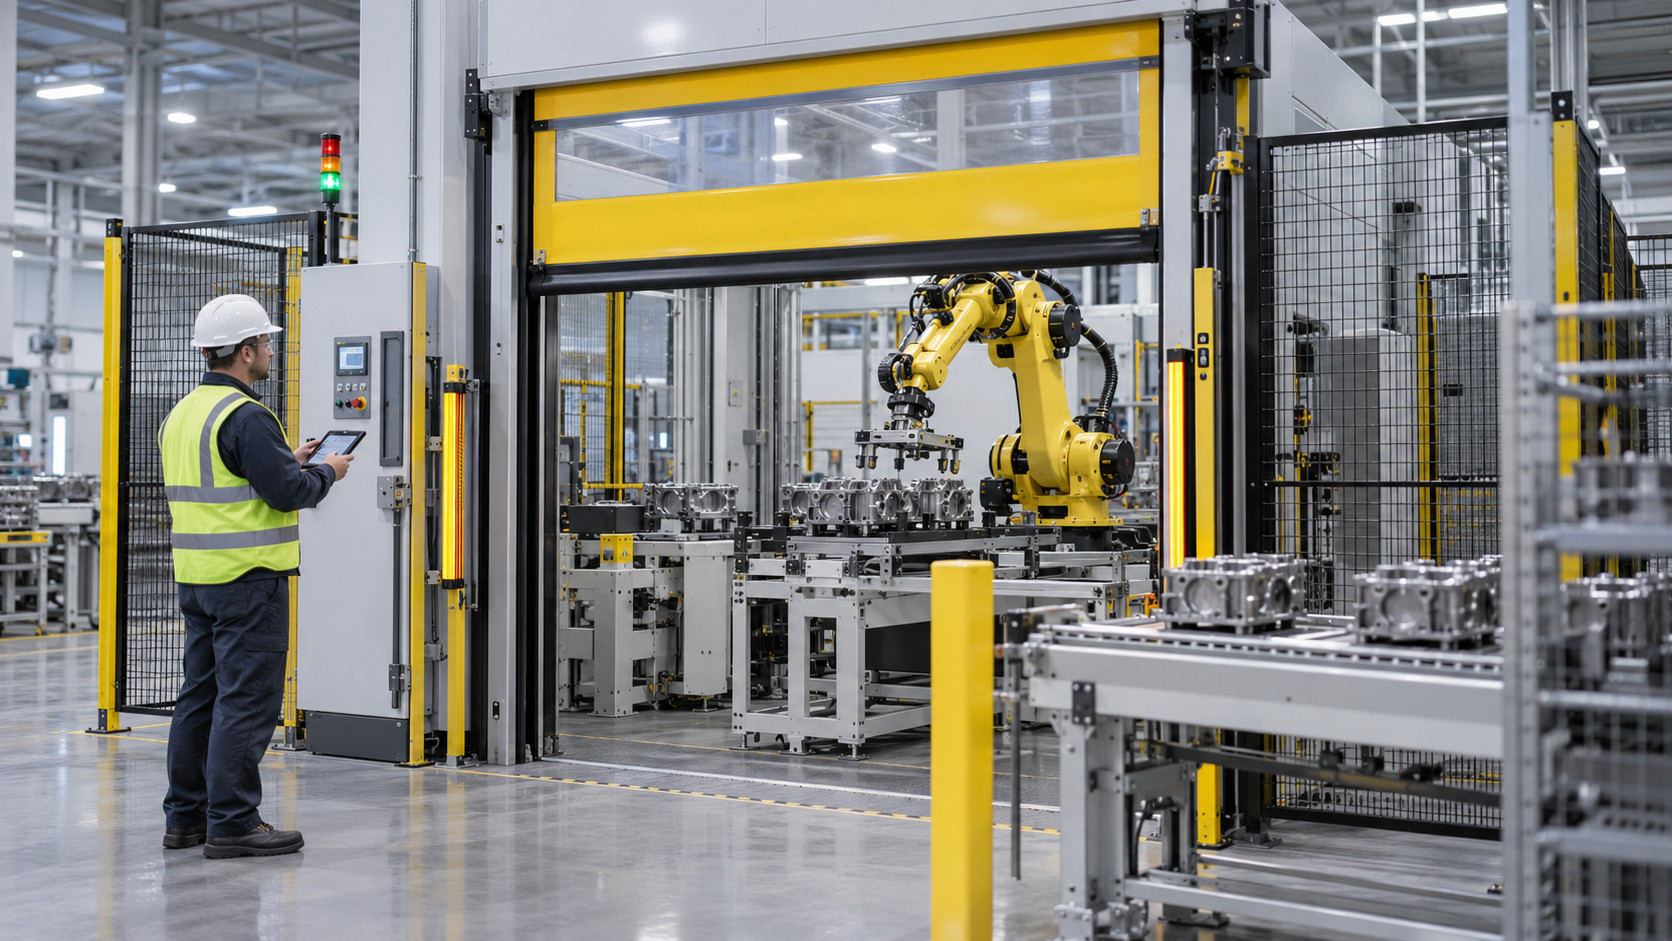
- ロボット溶接セル
- 自動組立ステーション
- コンベヤ搬送開口部
- ロボットパレタイジングシステム
- CNCのローディングおよびアンローディングエリア
- 自動包装ライン
リスクアセスメントに応じて、ドアは危険な動作中のアクセスを防止する必要がある場合、安全関連インターロックと連動する必要がある場合、または機械が安全な状態に達するまで施錠されたままである必要がある場合がある。.
自動化に使用される通常のドア開信号またはドア閉信号は、自動的に人員の安全の証拠として扱われるべきではない。.
機械安全ドア vs フェンス vs ライトカーテン
異なる安全防護方法は、異なる形態の保護を提供する。.
| 安全防護方法 | 物理的バリア | 材料搬送 | 一般的な用途 |
|---|---|---|---|
| 固定安全フェンス | はい | 設計された開口部が必要 | ロボットセルの周囲 |
| 安全ライトカーテン | いいえ | 検証された制御条件下で可能 | 適切な停止性能を有するアクセスポイント |
| インターロック付きアクセスゲート | はい | 通常は限定的 | 人員の立ち入りおよびメンテナンス |
| 機械安全ドア | はい | 自動搬送を支援可能 | ロボットセル、コンベヤ、自動化機器 |
正しいガード配置は、危険、必要なアクセス、停止時間、動作環境、および適用される安全規格に依存する。.
ロボットセル安全ドアに求められる7つの必須要件
指定する場合 ロボットセル安全ドア, エンジニアは、動作速度だけでドアを選択するのではなく、完全な保護機能を評価すべきである。.
1. リスクアセスメントと危険源の特定
機械インテグレーターは、ロボットの動作、ツーリング、マテリアルハンドリング、メンテナンスアクセス、および予期しない起動に関連する予見可能な危険を特定しなければならない。.
重要な質問には以下が含まれる:
- 人が危険エリアに立ち入ることができるか?
- 人が検出されずにセル内に留まることができるか?
- ドアの背後でどのような危険な動作が発生するか?
- 人が危険に到達する前に機器を停止できるか?
- アプリケーションには保護ロックが必要ですか?
必要な安全機能は、文書化されたリスクアセスメントから導出されるべきです。.
2. 機械の停止時間と安全なアクセス
機械は停止指令を受けた後も動き続ける場合があります。.
例えば、ロボットアーム、回転機器、移動するツーリングなどは、安全状態に達するまでに測定可能な時間を要する場合があります。.
ドアアクセスは、機械の実際の停止性能と調整する必要があります。.
停止前に危険な動きにアクセスできる状態が残る場合、適切なガードロックまたは代替の保護措置が必要となる場合があります。.
停止時間は、関連する動作条件下で測定および検証する必要があります。.
3. 安全インターロックとガードロック
安全インターロックは、保護ガードの状態を安全関連の機械機能に接続するように設計されています。.
設計に応じて、インターロックされたガードを開けると保護停止が開始されたり、危険な動作の開始が防止されたりする場合があります。.
ガードロックは別個の検討事項です。危険な動作が停止するまで、または別の安全状態が達成されるまでアクセスを防止し続ける必要がある場合に必要となることがあります。.
エンジニアは以下を検討すべきです:
- インターロックデバイスの適合性
- ガードロックの要件
- ガード位置の監視
- 予見可能な無効化に対する保護
- 故障検出
- 必要に応じた緊急解放および脱出措置
技術的ガイダンスについては、以下を参照してください ISO 14119 — ガードに関連するインターロックデバイス .
4. 安全PLCと制御システムの統合
標準PLCと安全PLCは、必ずしも同じ機能を実行するわけではありません。.
従来のPLCは、コンベア搬送のためにドアを開ける要求など、通常の生産コマンドを管理する場合があります。.
安全関連機能は、代わりに必要な信頼性と診断性能を備えた適切な制御アーキテクチャを使用して実装する必要があります。.
アプリケーションに応じて、安全PLC、安全リレー、安全定格のインターロック、またはその他の検証済みコンポーネントが関与する場合があります。.
ISO 13849-1:2023は、制御システムの安全関連部分の設計に関する要件とガイダンスを提供します。.
参考文献: ISO 13849-1:2023 .
5. ドアの寸法、構造、動作頻度
ドアの選定は、物理的な搬送開口部と生産要件を考慮する必要があります。.
重要な情報には以下が含まれます:
- 有効開口幅と高さ
- 最大の製品またはパレットの寸法
- コンベアまたはロボットの搬送配置
- 必要な開閉頻度
- 利用可能な設置クリアランス
- 環境条件
- 必要なバリア構造
- 視認性および検査要件
高速ドアは生産フローの維持に役立つ場合がありますが、開閉速度だけでは保護機能を確立するものではありません。.
6. 在席検知と再起動防止
ロボットセルの安全保護システムは、ドアが閉まった後に人員が危険区域に残っている可能性があるかどうかを考慮すべきです。.
リスクアセスメントに応じて、在室検出、閉じ込められた人員の保護、リセット位置決め、および予期しない再起動の防止が必要となる場合があります。.
例えば、セル内の大きなパレットや治具によって人物が遮られる場合があります。.
ドアウェイを通過する製品を検出することを目的とした従来の光電センサは、自動的に人員保護に適していると見なすべきではありません。.
7. 安全検証とメンテナンス
ロボットセルが通常生産に入る前に、その安全保護機能をテストおよび文書化する必要があります。.
検証には以下が含まれる場合があります:
- 安全インターロックの動作
- ガードロックの挙動
- 機械の停止性能
- 電源喪失時の応答
- 緊急停止機能
- 故障検出および応答
- 手動リセット操作
- 予期しない再起動の防止
- 必要な保守点検
受入れプロセスは、未検証の安全主張に依存するのではなく、文書化された結果を生成すべきである。.
セーフティインターロックはマシンガードドアとどのように連動するのか?
安全インターロックは、保護ドアを通じたアクセスを産業機械の安全関連動作と連携させるのに役立つ。.
実際の制御ロジックは、機械のリスクアセスメント、設備の停止特性、および要求される保護機能に依存する。.
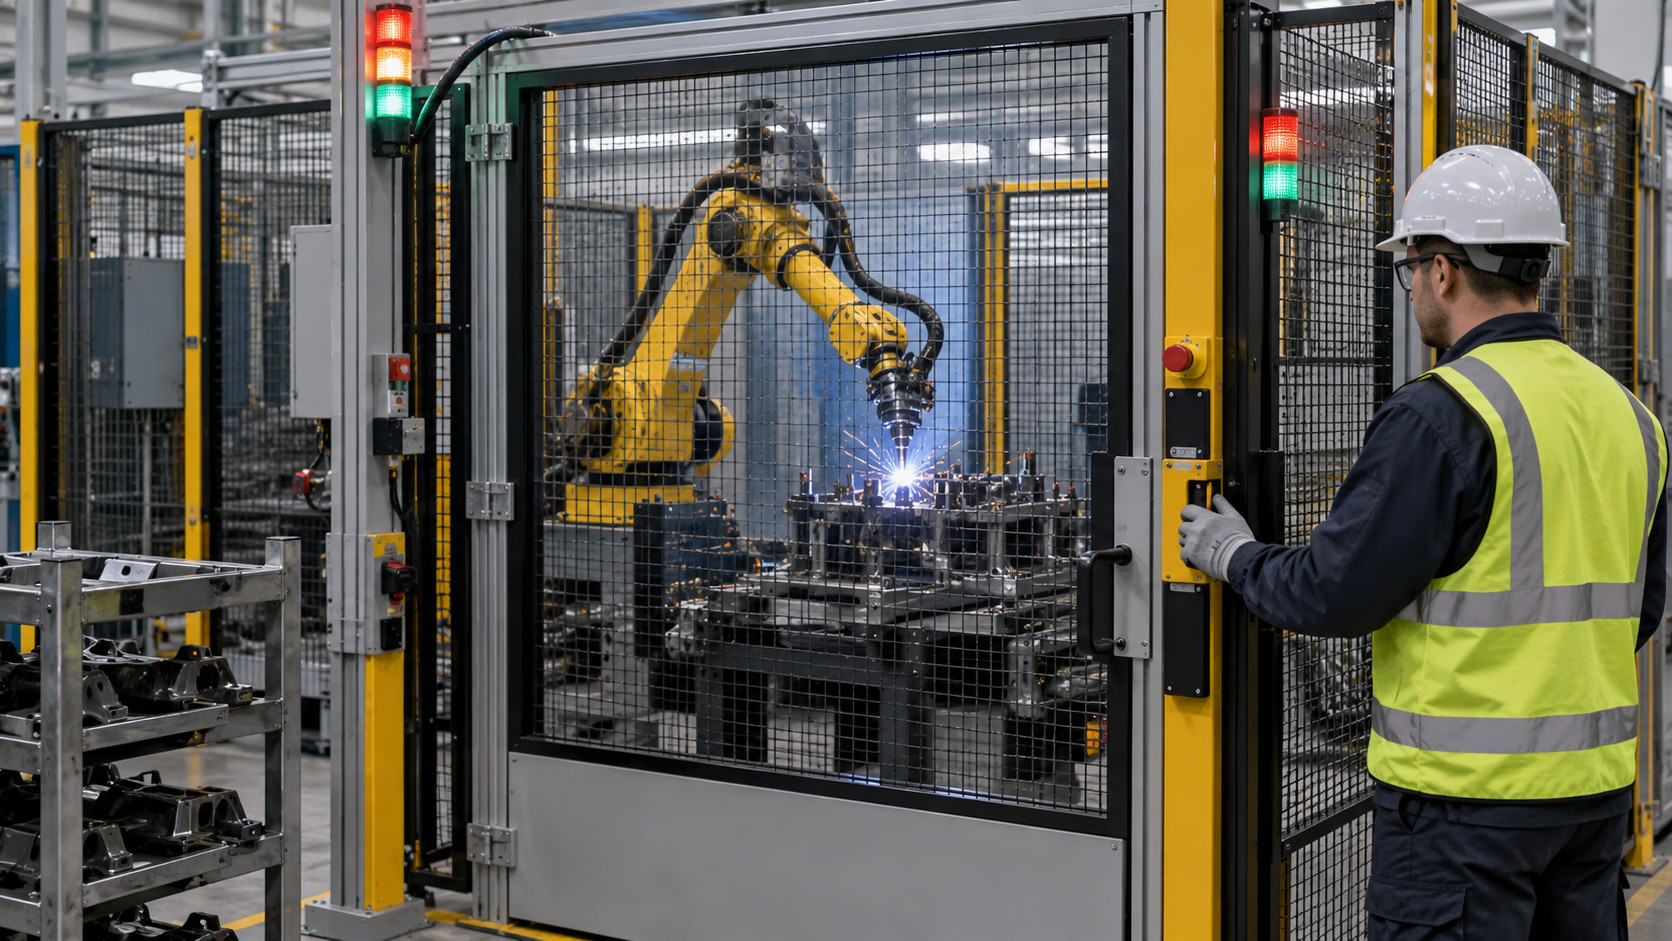
ロボットセル安全ドアの制御シーケンス
以下の例は、ロボットセルの安全ドアが生産プロセスとどのように連携され得るかを示している。.
- 生産システムは、材料搬送またはアクセス要求を受信する。.
- 安全関連制御システムは、要求される停止または安全な動作状態を強制する。.
- 必要な場合、ガードロッキングは危険な動きが停止するまでのアクセスを防止する。.
- ドアは、検証済みの制御条件が許容する場合に開く。.
- 材料搬送は、要求される保護配置の下で行われる。.
- ドアが閉じ、関連する閉鎖またはロック状態が検証される。.
- 要求される在席検出、手動リセット、および再起動インターロックが評価される。.
- 承認された再起動コマンドのみが、機械の運転復帰を許可する。.
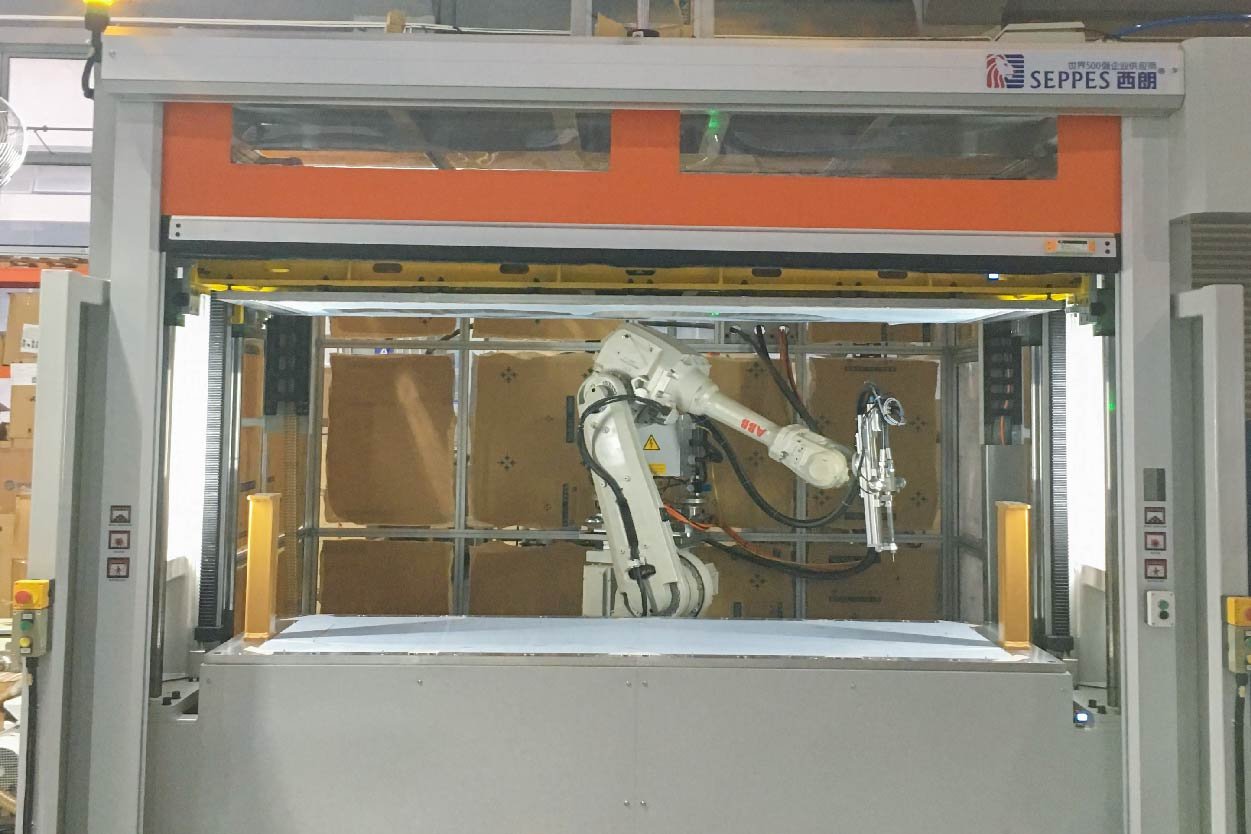
ロボットセル向けのマシンガード
産業用ロボットは、大きな作業エンベロープを通じて高速で動作することができる。.
機械の防護は、予見可能なロボットの動き、ツール、ワークピース、治具、材料搬送システム、および人員のアクセスを考慮すべきである。.
ISO 10218-1:2025およびISO 10218-2:2025は、ロボットセルを含む産業用ロボットおよび産業用ロボットアプリケーションの安全要件を扱っている。.
第2部は、完全なロボットアプリケーションを設計する機械ビルダーおよびインテグレーターに特に関連する。.
参考文献: ISO 10218-2:2025 — 産業用ロボットアプリケーションおよびロボットセル .
機械安全ドアはどこで使用されるか?
1. ロボット溶接セル
ロボット溶接セルは、人員を危険なロボットの動きおよび溶接関連リスクに曝露させることなく、制御された材料搬送を必要とする場合がある。.
適切な機械安全ドアは、物理的防護境界の一部を形成することができる。.
しかし、溶接スパッタ、放射、ヒューム、およびその他のプロセス危険は、追加の保護措置を必要とする場合がある。.
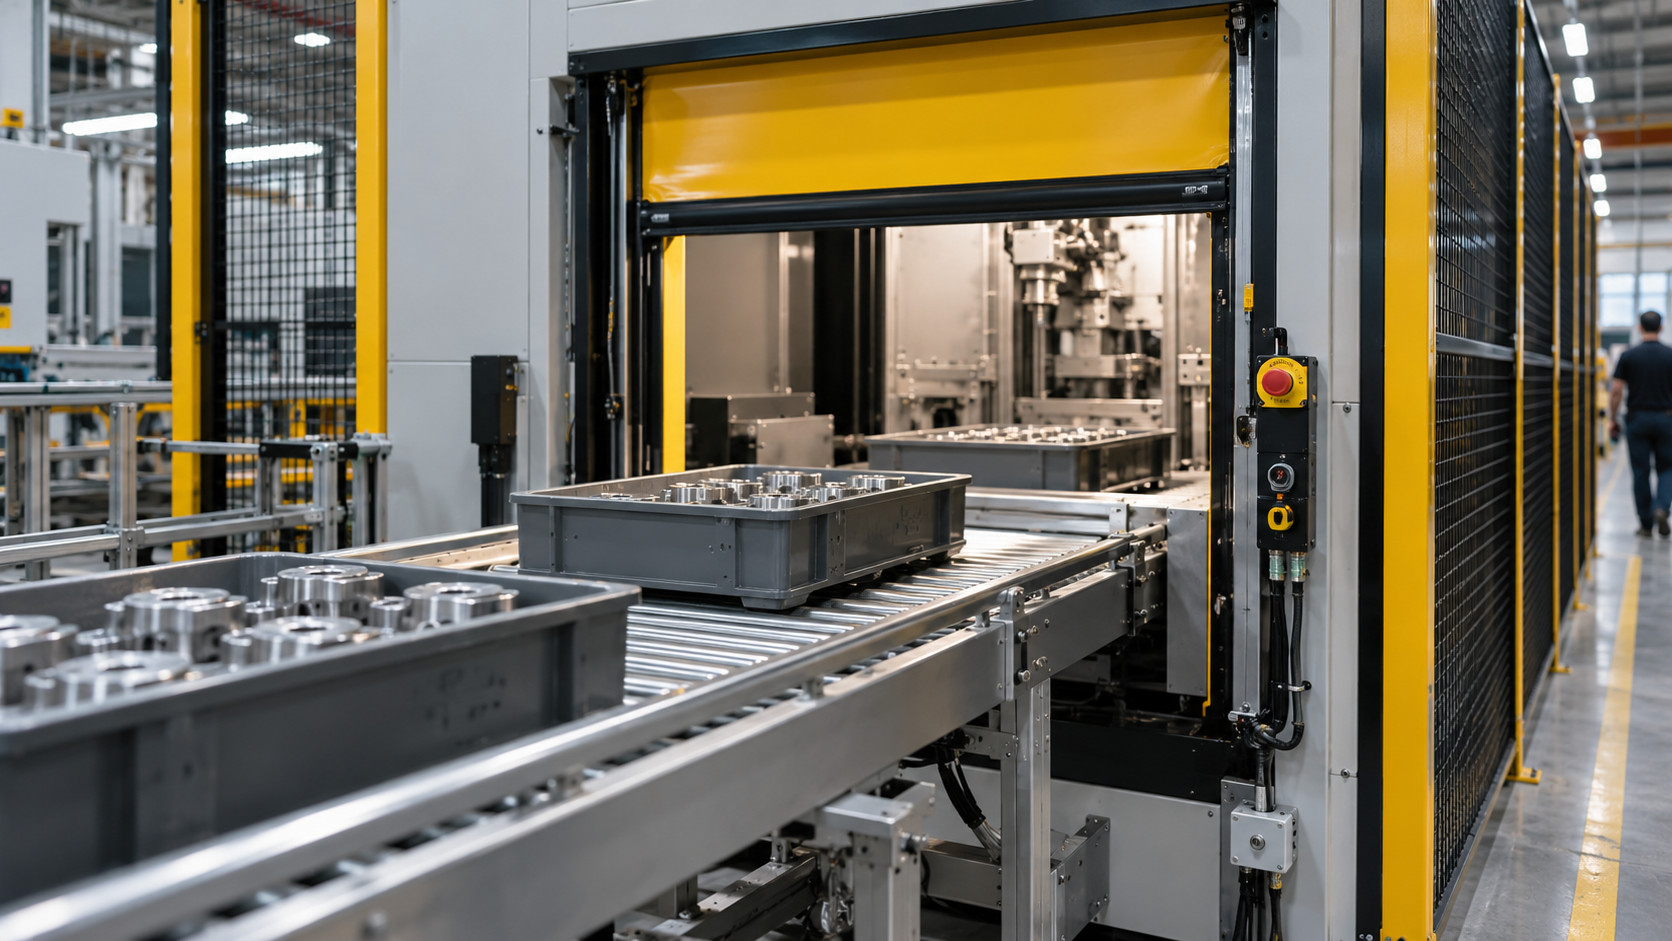
2. コンベア生産ライン
コンベヤは、ロボットワークステーションまたは囲まれた製造エリアを頻繁に通過する。.
機械安全ドアは、生産段階間の搬送開口部を制御するのに役立つ場合がある。.
ドアの動作シーケンスは、コンベヤ、機械コントローラ、および要求される安全機能と連携されなければならない。.
3. 自動組立セル
自動組立ラインは、ロボット、治具、コンベヤ、プレス、および検査システムを組み合わせる場合がある。.
適切な安全防護は、危険な機械エリアを周囲の作業から分離するのに役立つ。.
4. CNCおよび自動加工エリア
機械保護ドアは、マシニングセンタ、ロボットローディングシステム、および可動ツーリングを含む設備の周囲に使用される場合がある。.
ドアの構造は、プロセス固有の封じ込め危険も考慮しなければならない。.
5. 包装・パレタイジングライン
自動包装およびパレタイジングシステムは、カートン、完成品、およびパレットの頻繁な搬送を必要とする場合がある。.
高速移動バリアは、適切な安全防護戦略と統合される場合、材料の流れを支援することができる。.
機械ガード基準と2026年規制アップデート
ISO 10218-2:2025 — ロボットセル統合
2025年に発行されたISO 10218-2:2025は、産業用ロボットアプリケーションおよびロボットセルの安全性を扱っている。.
設備調達において、実務的な意味合いは、安全ドアの仕様が完全なロボットセルのリスクアセスメントにリンクされるべきであるということである。.
ドアサプライヤ、機械ビルダー、およびシステムインテグレーターは、それぞれの技術的責任を明確に定義しなければならない。.
ANSI/A3 R15.06-2025 — 米国
2025年の米国ロボット安全規格は、更新された産業用ロボットおよびロボットセルの安全要件を組み込んでいる。.
米国の製造プロジェクトにおいて、購入者はロボットセルインテグレーターと適用規格、機械リスクアセスメント、安全機能、および検証責任について協議すべきである。.
参考文献: ANSI/A3 R15.06-2025 .
欧州連合機械規則
機械に関する規則(EU)2023/1230は、一般的に2027年1月20日から適用される。.
2026年に設計されている機械プロジェクトについて、欧州市場に設備を供給する製造業者およびインテグレーターは、移行期間および適用される適合性要件を確認すべきである。.
安全ドアだけでは、完全なロボットセルの規制遵守を確立するものではない。.
公式参考: 規則(EU)2023/1230 .
物理的なマシンガードが依然として重要な理由
センサ、マシンビジョン、および産業オートメーションが進歩しても、物理的防護は多くの危険な産業アプリケーションにおいて重要であり続ける。.
2026年2月26日の執行発表において、OSHAはコンクリート製品製造業者における不十分な機械防護および危険エネルギー制御に関わる致死的事故を記載した。.
この事故は、特定の安全ドアが傷害を防止できたことを立証するものではない。それは、リスクアセスメント、アクセス制限、安全防護、および危険エネルギーの隔離の重要性を再確認するものである。.
参考文献: OSHA — 2026年2月26日執行発表 .
機械ガード仕様および受入チェックリスト
ロボットセル安全ドアを要求する場合、エンジニアは以下の技術情報を提供すべきである。.
| 要件 | 提供すべき情報 |
|---|---|
| 開口部の寸法 | 有効幅 × 高さ(mm) |
| 機械アプリケーション | ロボット溶接、組立、梱包、CNCその他のプロセス |
| 材料搬送 | 製品、パレット、コンベヤまたは搬送設備の寸法 |
| 動作周波数 | 予想される1時間あたりのドアサイクル数 |
| 危険停止時間 | 測定および検証済みの機械停止特性 |
| 安全機能 | インターロック、ガードロック、リセットおよび再起動防止 |
| セーフティコントローラ | 要求されるPLrまたはSILターゲットおよび提案する制御アーキテクチャ |
| フィードバック要件 | 該当する場合のドア閉鎖、ロックおよび診断信号 |
| 環境 | 粉塵、溶接スパッタ、温度その他の曝露 |
| 設置スペース | 利用可能なヘッドルーム、サイドルームおよび構造的クリアランス |
| 受入試験 | 試運転、故障試験およびバリデーション文書 |
| プロジェクト文書 | レイアウト図面、配線図、写真およびリスクアセスメント |
ロボットセルガード設計における一般的なミス
標準高速ドアを安全認証ガードとして使用する
高速開閉能力は、保護安全性能を自動的に確立するものではない。.
通常のPLC信号と安全機能の混同
通常のPLCステータス入力は、人員保護に必要な信頼性を必ずしも提供するものではない。.
機械の停止時間の無視
停止指令後も危険な動きが継続する可能性がある。アクセス条件は実際の停止性能を反映しなければならない。.
予期しない再起動の防止失敗
危険区域内に人が残っている可能性がある場合、ロボットセルが予期せず再起動してはならない。.
ガードロック要件の無視
危険な動きが持続する場合、適切なガードロック構成が必要となることがある。.
検証の省略
正しい設置は、必要な機能試験および安全文書によって裏付けられるべきである。.
証明書がロボットセル全体をカバーしているという誤解
コンポーネント証明書は、完成した機械設備の適合性を自動的に確立するものではない。.
マシンガードシステムに関するよくある質問
マシンガードシステムとは何ですか?
機械ガードシステムは、物理的障壁、保護装置、アクセス制御および安全関連措置を組み合わせて、危険な機械への曝露を低減する。.
ロボットセル安全ドアとは何か?
ロボットセル安全ドアは、保護されたロボットアプリケーション内の制御されたアクセスまたは材料搬送開口部における可動式障壁である。.
マシンセーフティドアはロボットセルで使用できますか?
はい。適切な保護設計の下で、適切な機械安全ドアをロボット溶接、組立、パレット積み付けおよび材料搬送アプリケーションに統合することができる。.
機械安全ドアはPLCに接続できるか?
はい。互換性のあるドアはPLCと運用信号を交換することができる。安全関連機能は、適切な安全制御アーキテクチャを使用して実装および検証されなければならない。.
マシンセーフティドアはコンベアシステムに適していますか?
ドアとコンベヤが要求されるガードおよび制御戦略に統合されている場合、コンベヤ搬送開口部に適している場合がある。.
機械安全ドアはロボットセルのコンプライアンスを自動的に満たすか?
いいえ。適合性は、機械全体の設計、リスクアセスメント、安全機能、文書およびバリデーションに依存する。.
標準PLCのドア閉信号は人員保護を提供するか?
いいえ。通常の運用ドア位置信号は、安全定格フィードバックとして自動的に扱われるべきではない。.
ガードロックはいつ必要か?
人員が停止前に危険な動きに到達する可能性がある場合、またはリスクアセスメントがアクセスを防止する別の理由を特定した場合、ガードロックが必要となることがある。.
ロボットセルドアに求められる安全性能レベルは?
すべてのアプリケーションに普遍的な性能レベルは存在しない。要求されるPLrその他のターゲットは、機械のリスクアセスメントおよび特定の保護機能から決定されなければならない。.
SEPPES機械保護ドアおよび関連ソリューション
SEPPESは、自動化、産業設備および工場生産アプリケーション向けにカスタマイズ可能な産業用機械保護ドアを提供する。.
ドア構成は、明確な開口寸法、動作頻度、材料搬送要件、設置スペースおよび自動化インターフェースに応じて検討することができる。.
機械ビルダーまたはインテグレーターは、ロボットセル全体の保護アーキテクチャを決定および検証する責任を負う。.
以下のリソースを参照してください:
自動生産ラインにマシンセーフティドアが必要ですか?
すべてのロボットセルおよび自動化生産ラインは、寸法、サイクル要件、危険な動きおよび制御インターフェースが異なる。.
SEPPESは、自動化生産アプリケーション向けの機械的ドア要件および利用可能な設備構成の検討を支援することができる。.
製品の推奨または見積もりを依頼するには、開口幅と高さ、ロボットまたは機械の種類、予想動作頻度、制御要件および設置図面をご提供ください。.
プロジェクトについてSEPPESにお問い合わせください技術参考資料
- ISO 10218-2:2025 — 産業用ロボットアプリケーションおよびロボットセル
- ISO 14119 — ガードに関連するインターロックデバイス
- ISO 13849-1:2023 — 制御システムの安全関連部品
- ANSI/A3 R15.06-2025
- 規則 (EU) 2023/1230 — 機械規則
- OSHA — 2026年2月26日 機械ガード施行発表
- 国際ロボット連盟
技術免責事項: 本記事は一般的なエンジニアリングガイダンスを提供するものである。機械ガード要件は、特定のアプリケーション、適用規格、リスクアセスメントおよび検証済み安全機能に依存する。適切な証拠なしに、特定のロボットセルに対して安全認証済みとして機器を表示すべきではない。.