2026年、自動化倉庫向けにローディングドックはどのように進化しているか?
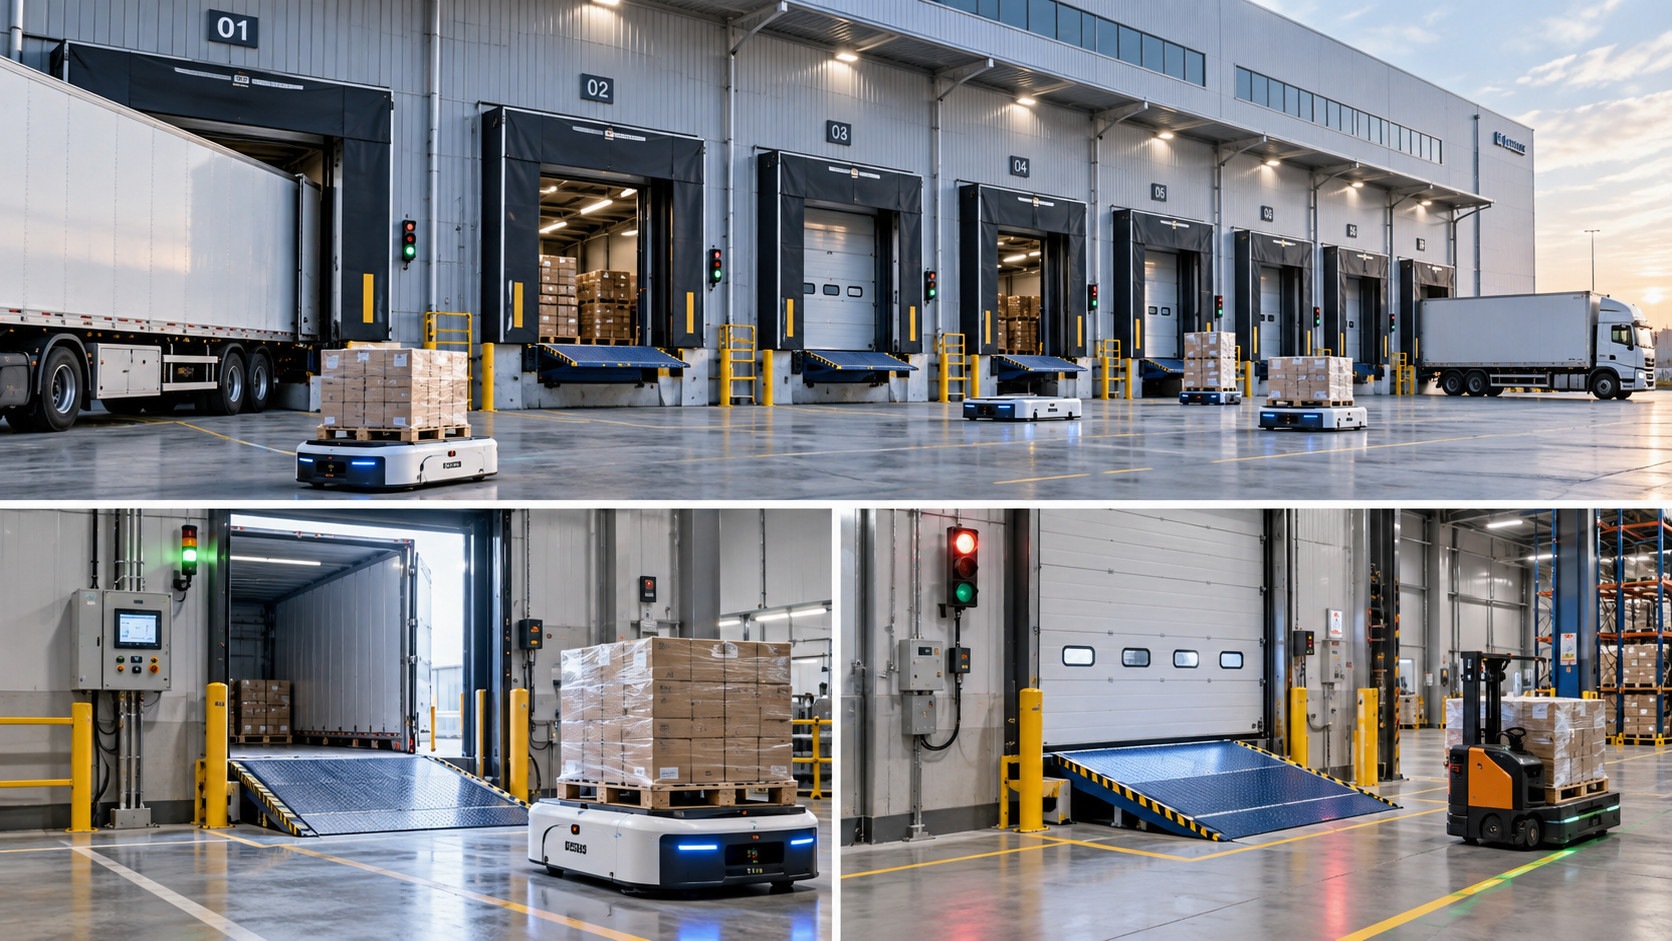
倉庫自動化は、自動保管、ロボットピッキング、コンベヤシステムの領域を超えて進展している。2026年には、トラックバースが、トラック、倉庫設備、産業用ドア、ドックレベラー、ソフトウェアをつなぐ、接続されたマテリアルフローシステムの一部となりつつある。.
この変化が重要である理由は、自動化倉庫は最も遅い移載ポイントと同じ効率でしか物を動かせないからである。商品は自動保管・取出システム、コンベヤ、移動ロボットを通じて迅速に移動するかもしれないが、トラックが接続されていないトラックバースで待っている場合、トラックバースがボトルネックになり得る。.
したがって、倉庫所有者、物流マネージャー、自動化インテグレーター、施設計画担当者にとって次のステップは、単にロボットを増やすことではない。倉庫の他の部分と通信できるトラックバースを設計することである。.
倉庫自動化はトラックバースにまで到達しつつある
倉庫自動化は伝統的に、自動保管・取出システム、コンベヤ、ロボットアーム、無人搬送車、自律移動ロボット、倉庫管理ソフトウェアなど、建物内のプロセスに集中してきた。.
現在、自動化は入荷、出荷、トラック積み込み作業により近い領域へと拡大している。.
2026年3月、DHLサプライチェーンはグローバル倉庫ネットワーク全体にテクノロジーニュートラルな統合プラットフォームを展開すると発表した。DHLは、すでに8,000台以上の協働ロボットが運用全体で稼働しており、新プラットフォームは異なる技術間でのロボティクス統合をより迅速かつ容易にするために設計されたと述べた。.
発表内容はこちらで確認できる DHLグループ .
トラックバース設計に対するより広い教訓は重要である。個々の機械が孤立していないときに、自動化設備は最もよく機能する。.
スマート倉庫ドックは以下を連携させる必要がある場合がある:
- トラックの到着とトラックバースの割り当て;;
- トラックバースドアのステータス;;
- ドックレベラーの位置;
- トラックまたはトレーラーの在荷;;
- 信号灯;;
- 安全センサー;;
- AGVおよびAMR;;
- フォークリフト;;
- コンベヤシステム;;
- RFIDまたはバーコードシステム;;
- PLC制御;;
- 倉庫管理システム;;
- 非常停止およびインターロックロジック。.
目的は自動化のための自動化ではない。不要な待ち時間、繰り返しの手動確認、分断された作業ステップを削減することである。.
トラックバースがボトルネックになり得る理由
トラックバースは倉庫と外部輸送との間の物理的インターフェースである。配送センター内の自動化がどれほど高度になっても、パレットや製品は倉庫フロアとトラックトレーラーの間を移動する必要がある。.
これによりいくつかの潜在的なボトルネックが生じる:
- トラック荷台の高さの違い;;
- ドアの開閉が遅い;;
- ドックレベラーの手動操作;;
- 閉じたドアの前で待機するAGV;;
- ドック設備の位置決めを待つフォークリフト;;
- ドライバーと倉庫作業員の間のコミュニケーション不足;;
- ドアとコンベア制御の非連携;;
- 開放された荷役口からの温度損失;;
- 積み込み完了前のトラックの移動;;
- マテリアルフローシーケンスを停止させる設備故障。.
従来型倉庫では、作業員がこれらの遅延を手動で補うことがある。高スループットで稼働する自動倉庫では、複数の荷役ドックでの繰り返しの中断が物流プロセス全体に影響を及ぼす可能性がある。.
スマートトラックバースシステムには何が含まれるか?
スマート荷役ドックは、機械式ドック設備、産業用ドア、センサー、安全装置、制御インターフェースを組み合わせたものである。.
正確な構成は、トラック、貨物、荷役頻度、環境、倉庫の自動化レベルによって異なる。.
1. 油圧式ドックレベラー
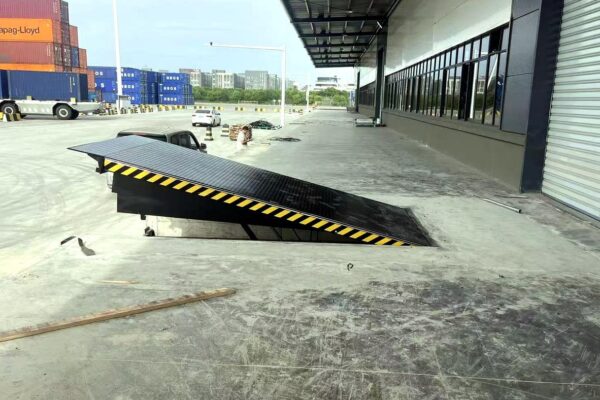
ドックレベラーは倉庫プラットフォームとトラック荷台の間に橋渡しを形成し、両面間の高さの差を補償する。.
自動化施設や高スループット施設では、ドックレベラーは公称プラットフォーム寸法だけでなく、より多くの要素に基づいて選定すべきである。.
重要な要素は以下の通りです:
- プラットフォームの長さと幅;;
- 倉庫ドックの高さ;;
- トラック荷台の最低高さ;;
- トラック荷台の最高高さ;;
- フォークリフトまたはAGVの稼働重量;;
- 動荷重;;
- リップの種類とリップ長さ;;
- 1日の稼働頻度;;
- ピット寸法;;
- 必要な制御信号。.
自動化された荷役ドックでは、ドックレベラーが制御システムにステータス信号を提供し、プラットフォームが所定の位置に達するまで他の設備が動作を開始しないようにすることもできる。.
2. 自動化トラックバースドア
荷役ドックのドアも自動化シーケンスの一部となりつつある。.
従来型倉庫では、オペレーターがボタンを押してドアを開けることがある。自動倉庫では、ドアはPLC、AGVシステム、コンベアシステム、その他のコントローラーから指令を受けることができる。.
産業用ドアの自動化には、以下のようなインターフェースが関与し得る:
- ドライコンタクト信号;;
- RS485;;
- PLC I/O;;
- Profinet;;
- EtherNet/IP;;
- レーダーセンサー;;
- 光電センサー;;
- RFID;;
- リモートコントロール;;
- AGV指令信号。.
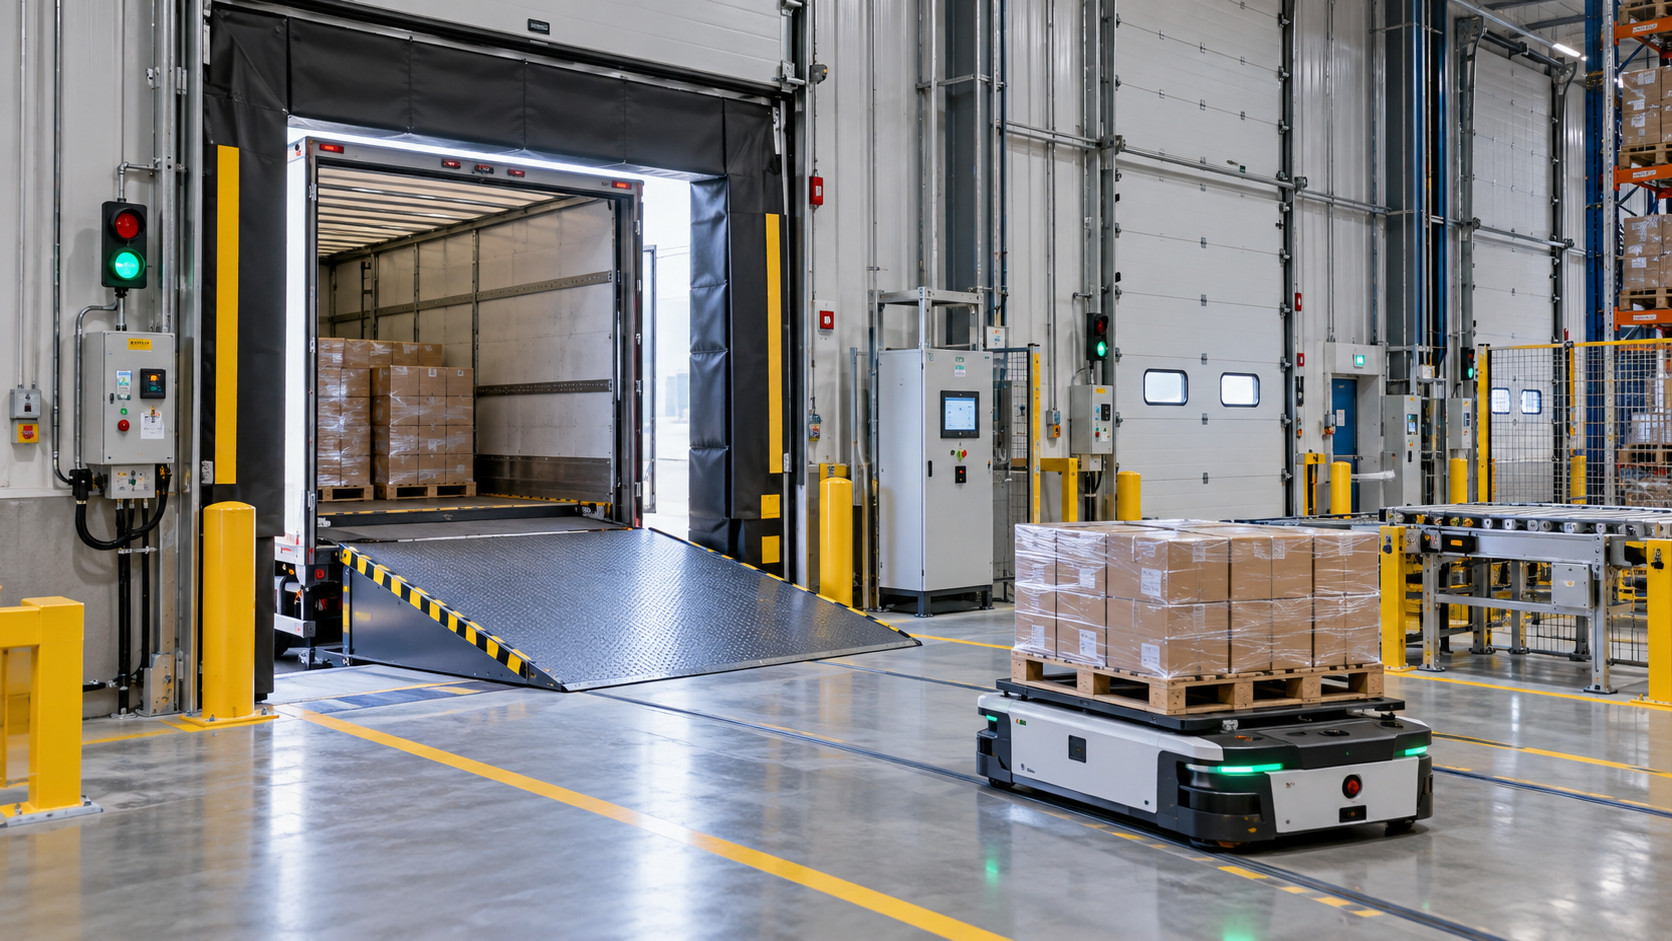
例えば、AGVが閉じた産業用ドアの前に到着して停止する代わりに、自動化システムがAGVの開口部到達前にドアの開放を要求できる。その後、確認信号により開口部の準備完了を示し、車両が進行を継続する。.
AGVとAMRが倉庫内のマテリアルフローを変えつつある
自動搬送車(AGV)と自律移動ロボット(AMR)は、倉庫や製造施設内でパレット、コンテナ、その他の荷物を移動するためにますます使用されている。.
MHIは、センシング、ナビゲーション、ソフトウェア統合の改善に伴い、AGVとAMRがより大きな役割を担い続けていると指摘している。また、自動トラック荷積み・荷降ろしをモバイルロボティクスの重要な新興分野として特定している。.
業界概要を参照: MHI:AGVとAMRの進化 .
MHIはまた、荷役ドックに直接関連する実用的な課題を強調している:ロボットを増やしてもボトルネックが自動的に解消されるわけではない。モバイルロボットが作業員、設備、または移載ポイントを繰り返し待つ場合、ロボットの滞留時間がシステム全体の効率を低下させる可能性がある。.
つまり、AGV対応の荷役ドックは以下のいくつかの問いに答える必要がある:
- AGVはドックレベラーを安全に通過できるか?
- ドックレベラーはAGVのホイール構成に適しているか?
- ロボットが保護されていないドック端部に接近することをどのように防止するか?
- システムはトラックが正しく位置決めされていることをどのように確認しますか?
- AGVは積み込みドアが完全に開いていることをどのように認識しますか?
- レベラーの位置はどのように確認されますか?
- センサーが故障を報告した場合、何が起こりますか?
- 自動シーケンス中にドアが停止した場合、何が起こりますか?
これらの条件は、すべての機器がすでに設置された後ではなく、システム設計段階で定義する必要があります。.
独立した機器から連動するトラックバースへ
従来の積み込みドア設備は、多くの場合独立して操作されます。.
オペレーターが産業用ドアを開け、ドックレベラーを作動させ、車両を確認してから、積み込みの開始を許可します。.
自動化された積み込みドアは、より協調的なシーケンスを使用できます:
- トラックが積み込みベイに割り当てられます。.
- センサーが車両が位置決めされていることを確認します。.
- 車両はサイトの操作手順に従って固定されます。.
- 制御システムが積み込みドアの開放を許可します。.
- ドックレベラーが展開されます。.
- センサーが必要なプラットフォーム位置を確認します。.
- 信号灯が許可状態に変わります。.
- AGV、フォークリフトまたはコンベヤが移動許可を受け取ります。.
- 積み込みまたは荷降ろしが開始されます。.
- 完了後、トラックが解放される前に機器が安全位置に戻ります。.
正確な制御シーケンスはプロジェクトによって異なります。ただし、基本原則は同じです:次の自動アクションが開始される前に、機器の状態を確認する必要があります。.
自動化の進展によりトラックバースの安全性がより重要になる
自動化は特定の手動作業を削減できますが、積み込みドアの危険を排除するものではありません。.
積み込みベイは、トラック、フォークリフト、AGV、作業者、ドア、ドックレベラー、および建物の端部が相互作用するエリアのままです。.
米国労働安全衛生庁(OSHA)は、ドック端部からの車両の落下や不安全な表面での滑りやスキッドなど、積み込みドアの危険を特定しています。OSHAはフォークリフトオペレーターに対し、積み込みドア端部から安全な距離を維持し、作業面を清潔に保ち、周囲の交通に注意を払うよう勧告しています。.
以下をご参照ください OSHA積み込みドア安全ガイダンス .
自動化倉庫の場合、積み込みドアの安全ロジックには以下が含まれる場合があります:
- ドア開放確認;;
- ドア閉鎖確認;;
- ドックレベラーのホームポジション信号;;
- ドックレベラーの作業位置確認;;
- トラック存在検出;;
- 車両拘束確認;;
- 光電式安全センサー;;
- 安全エッジ;;
- 信号灯インターロック;;
- AGV許可信号;;
- コンベヤ停止信号;;
- 緊急停止回路;;
- 故障アラーム。.
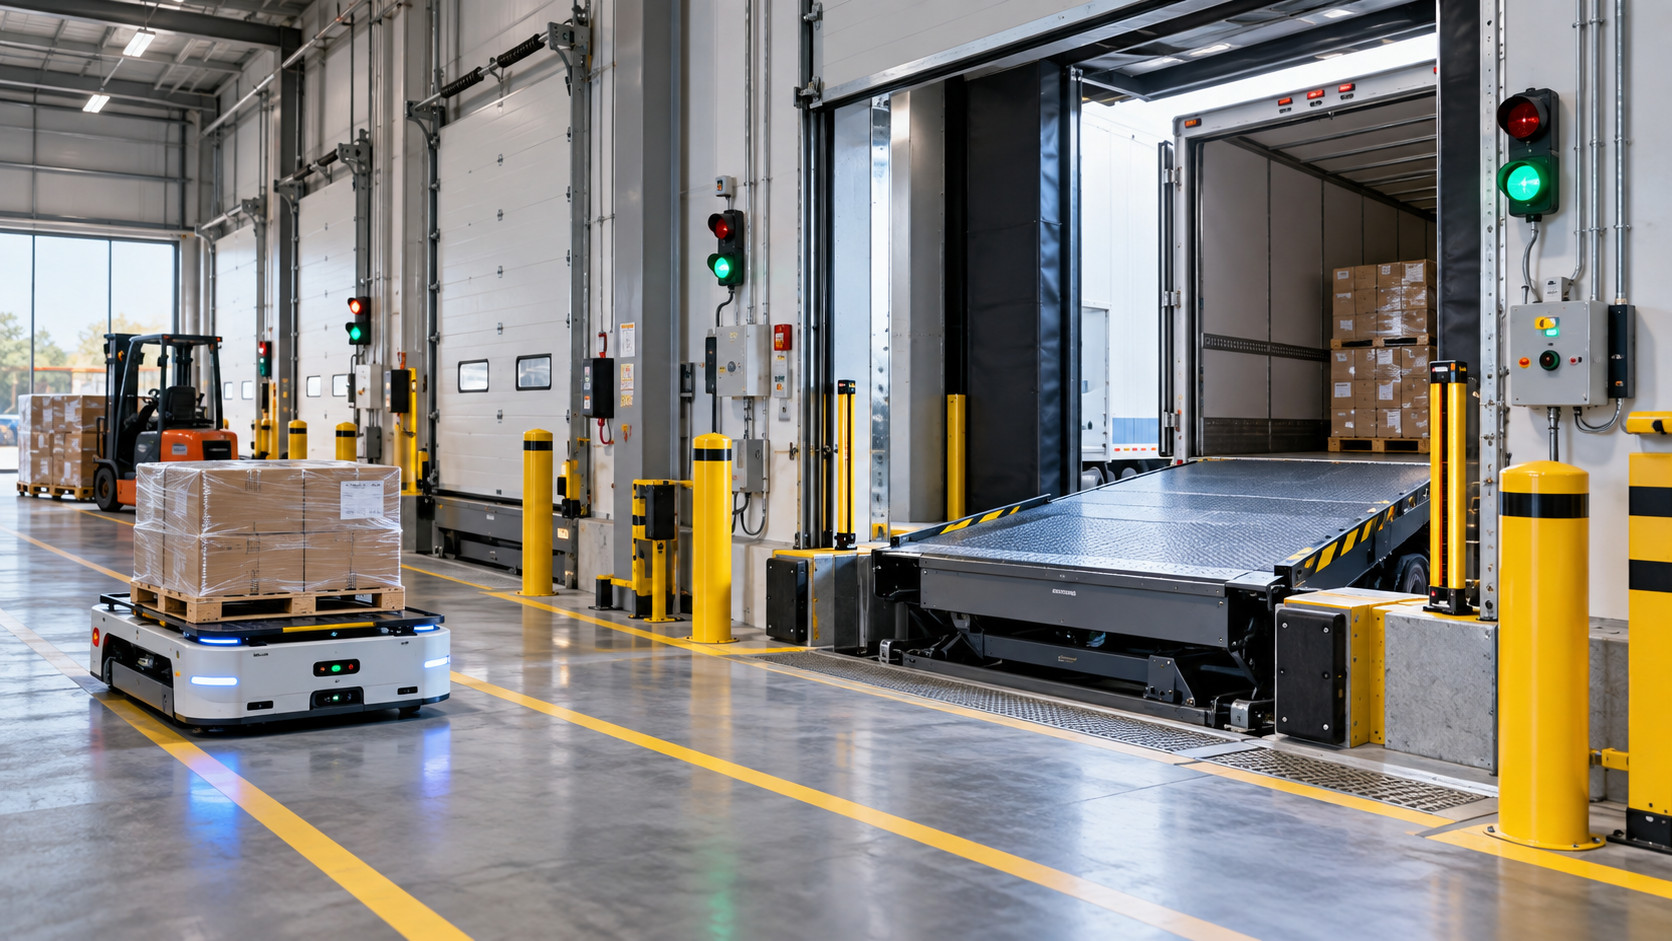
トラックバースにおけるPLC、WMS、WESの統合
機械設備だけでは自動化された積み込みドアは実現しません。機器はより広範な倉庫制御アーキテクチャと情報を交換する必要があります。.
異なるシステムが異なる機能を実行する場合があります:
- PLCはローカル機器、信号およびインターロックを制御します;;
- WMSは在庫、注文および倉庫タスクを管理します;;
- WESは自動化されたマテリアルフロープロセスの実行を調整します;;
- RFIDはパレット、車両または積み込みタスクを識別します;;
- IoTセンサーは機器および運用データを収集します;;
- AGVまたはAMRフリートソフトウェアはモバイルロボットのミッションを制御します。.
MHIの倉庫ソフトウェアに関するガイダンスも、特にモバイルロボットが既存施設に導入される場合、倉庫管理システムと自動化機器間のリアルタイム統合の重要性を強調しています。.
詳細な背景については、以下を参照してください MHI:WESが倉庫自動化目標をどのように支援するか .
倉庫に上記のすべてのシステムが必ずしも必要というわけではない。重要なのは、各判断をどのコントローラが担当するか、どの設備状態を通信する必要があるかを明確にすることである。.
例えば、WMSがどのパレットを出庫すべきかを判断し、PLCがローディングドックのドアとドックレベライザーが準備完了であることを確認する。その後、AGVコントローラがロボットに積載位置への移動を許可することができる。.
自動化倉庫に向けてトラックバース設計はどう変わるか
ドアサイズだけでなくマテリアルフローを中心に計画する
従来の産業用ドアの問い合わせは、幅と高さから始まることが多い。自動化ローディングドックプロジェクトでは、より多くの情報が必要である。.
プロジェクトチームは以下を評価すべきである:
- ドア開口部の幅と高さ;;
- 利用可能なヘッドルームとサイドルーム;;
- ドックプラットフォームの高さ;;
- トラックおよびトレーラーの寸法;;
- トラック荷台の高さ範囲;;
- ドックレベライザーの寸法;;
- ドックピットの寸法;;
- フォークリフトまたはAGVの幅;;
- AGVのホイール構成;;
- 車両の運用重量;;
- 旋回半径;;
- マテリアルフローの方向;;
- センサーの位置;;
- 制御盤の位置;;
- 通信インターフェース;;
- 非常停止の位置;;
- メンテナンスクリアランス;;
- 歩行者動線。.
実際の運用荷重に合わせてドックレベラーを選定する
ドックレベライザーの容量は、パレットの重量のみに基づいて選定すべきではない。.
工学計算では、マテリアルハンドリング車両、輸送品、アタッチメント、ホイール接触、動的移動および日常の稼働頻度を考慮すべきである。.
これは、AGVがドックレベライザーを繰り返し横断する場合に特に重要となる。車両のジオメトリとホイール荷重が従来のフォークリフトとは異なる可能性があるためである。.
製造前に自動化インターフェースを定義する
自動化インターフェースは早期に確認すべきである。.
産業用ドア、制御盤またはドック設備がすでに製造された後に通信要件を追加すると、設置および試運転時に不必要な改造が発生する可能性がある。.
生産前に以下を定義すること:
- 必要な入力信号;;
- 必要な出力信号;;
- 通信プロトコル;;
- 通常の動作シーケンス;;
- 故障応答;;
- 非常停止動作;;
- 手動オーバーライド要件;;
- 遠隔操作要件。.
自動化倉庫にはどのトラックバースドアが適しているか?
自動化倉庫の異なるエリアでは、異なるタイプの産業用ドアが必要となる場合がある。.
適切な選択は、開口頻度、断熱要件、風への暴露、交通タイプ、開口寸法および周囲の自動化システムに依存する。.
| 申し込み | 一般的なドアタイプ | 主な要件 |
|---|---|---|
| 外部トラックローディングドック | 工業用セクショナル・ドア | 断熱性、セキュリティおよび信頼性の高い外部閉鎖 |
| 高頻度の内部物流ルート | 高速ドア | 高速開閉および待ち時間の短縮 |
| AGV通行ルート | 自動高速ドア | 高速サイクルおよび制御システム統合 |
| 冷蔵倉庫積載エリア | 断熱セクショナルドアまたは断熱高速ドア | 温度交換の低減 |
| 大型産業用開口部 | セクショナルドアまたはスタッキングドア | 大きな開口寸法と耐風性 |
省エネルギーもトラックバース自動化の一部である
ローディングドックも倉庫建物の外皮の一部である。.
産業用ドアが必要以上に長く開いたままになると、外気が建物内に侵入する可能性がある。この影響は、冷蔵倉庫、冷凍倉庫、食品施設、その他の温度管理環境において特に重要である。.
自動化は以下を連携させることで、不要な開放時間の短縮に貢献できる:
- トラック検知;;
- 産業用ドアの開放;;
- ドックレベラーの操作;;
- 積み込みまたは荷降ろし;;
- 作業完了後のドア閉鎖。.
ドックシェルターおよびドックシールは、倉庫開口部とトレーラー間の隙間をさらに低減できる。.
つまり、温度に敏感なローディングドックを設計する際には、産業用ドア、ドックレベラー、ドックシェルターを一体として検討すべきである。.
自動化倉庫向けトラックバース設備の仕様をどう策定するか
ローディングドックの見積もりを依頼する前に、購入者は以下の情報を準備できる。これらの詳細を早期に提供することで、機器選定および制御システム設計の効率が大幅に向上する。.
| プロジェクト情報 | 提供すべき詳細 |
|---|---|
| ドア開口部 | 幅 × 高さ |
| 数量 | ローディングドックの数量 |
| ドックプラットフォーム | 地面からのプラットフォーム高さ |
| トラックの範囲 | トレーラーベッドの最小および最大高さ |
| マテリアルハンドリング機器 | フォークリフト、パレットトラック、AGVまたはAMR |
| 車両重量 | 荷物を含む運用重量 |
| 積み下ろし頻度 | 1日あたりのおおよその動作サイクル数 |
| 申し込み | 倉庫、製造、食品、冷蔵、医薬品など. |
| 電源 | 電圧および周波数 |
| 自動化インターフェース | ドライ接点、RS485、PLC、Profinet、EtherNet/IPまたはその他のインターフェース |
| 図面 | レイアウト図、立面図、ドックピット図(入手可能な場合) |
自動化倉庫向けトラックバースソリューション
倉庫自動化プロジェクトでは、個々のコンポーネントを無関係な製品として扱うのではなく、完全な運用シーケンスに従って選定すべきである。.
ローディングドックソリューションは以下を組み合わせることができる:
- 油圧式ドックレベラー;;
- 産業用セクショナルドア;;
- 高速ドア;;
- ドックシェルター;;
- ドックバンパー;;
- 安全センサー;;
- 信号灯;;
- リモートコントロール;;
- PLCインターフェース;;
- AGVまたはコンベヤ信号;;
- カスタマイズされた運用ロジック。.
セッペス 倉庫、製造、物流、コールドチェーンおよび自動マテリアルハンドリング用途向けに産業用ドアおよびローディングドック機器を供給している。.
自動化プロジェクトでは、顧客の倉庫レイアウト、機器インターフェースおよび運用シーケンスに基づいて、ドアおよびローディングドックの制御要件を評価できる。.
未来のトラックバースを定義するものは何か?
自動化倉庫のローディングドックは、単一の機器によって定義されるものではない。.
その性能は、産業用ドア、ドックレベラー、トラック、センサー、移動ロボットおよび倉庫ソフトウェアが互いにどれだけ効果的に連携するかに依存する。.
倉庫購入者にとって、重要な問いは徐々に以下から変化している:
“「どのドックレベラーを購入すべきか?」”
以下へ:
“「ローディングドック全体が倉庫運用とどのように連携すべきか?」”
この区別は重要である。倉庫の自動化が進むにつれて、物理的な受け渡しポイントは重要性が低下するどころか、むしろ高まっている。.
ローディングドックはこれらのインターフェースの中で最も重要なものの一つである。なぜなら、自動化倉庫と外部輸送ネットワークを接続するからである。.
自動化倉庫のトラックバースに関するFAQ
自動化トラックバースとは何か?
自動化ローディングドックとは、産業用ドア、ドックレベラー、センサー、信号灯、安全システム、マテリアルハンドリング機器などの機器が制御信号を交換し、積み込み・荷降ろし作業を調整する積み込みエリアである。.
ドックレベラーはAGVと連携できるか?
はい。ただし、ドックレベラー、AGV重量、車輪構成、トランジション面、トレーラー位置および制御システムを一体として評価すべきである。システムは、AGVの通過を許可する前にドックレベラーが安全に位置決めされていることを確認すべきである。.
トラックバースドアはPLCに接続できるか?
はい。プロジェクトによって、産業用ドアはドライ接点、RS485、PLC I/O、産業用通信プロトコルなどの制御インターフェースに対応できます。必要な信号は設備製造前に確認する必要があります。.
トラックバースには通常どのような設備が含まれるか?
一般的な倉庫の荷役プラットフォームには、産業用ドア、ドックレベラー、ドックシェルターまたはドックシール、ドックバンパー、安全センサー、信号灯、制御設備などが含まれる場合があります。.
自動化倉庫においてトラックバースの安全性をどのように向上させられるか?
荷役プラットフォームの安全性は、適切な作業手順と、設備状態の確認、車両制御、安全センサー、非常停止、信号灯、ドアとドックレベラーのインターロック、および明確に定義された歩行者・車両動線を組み合わせることで向上できます。.
自動化トラックバースの見積もりにはどのような情報が必要か?
有用なプロジェクト情報には、ドア開口部の寸法、数量、ドック高さ、トラック荷台高さ範囲、ドックレベラー寸法、フォークリフトまたはAGVの仕様、稼働頻度、現地電圧、使用環境、必要な自動化インターフェースが含まれます。.
自動化倉庫のトラックバースを計画していますか?
新規荷役プラットフォームの計画、既存倉庫のアップグレード、またはAGV、コンベヤ、その他の倉庫自動化設備の統合を検討されている場合は、開口部寸法、ドック数、トラック範囲、ドック高さ、マテリアルハンドリング設備、必要な制御インターフェースをご提供ください。.
SEPPESは、お客様のプロジェクト要件に応じて産業用ドアおよび荷役プラットフォーム設備の構成を評価できます。.
荷役プラットフォームソリューションについてはSEPPESにお問い合わせください